Nya RoboFalcon 2.0 utvecklar biomimetisk robotik med FSF-cykel validerad i verkliga flygningar
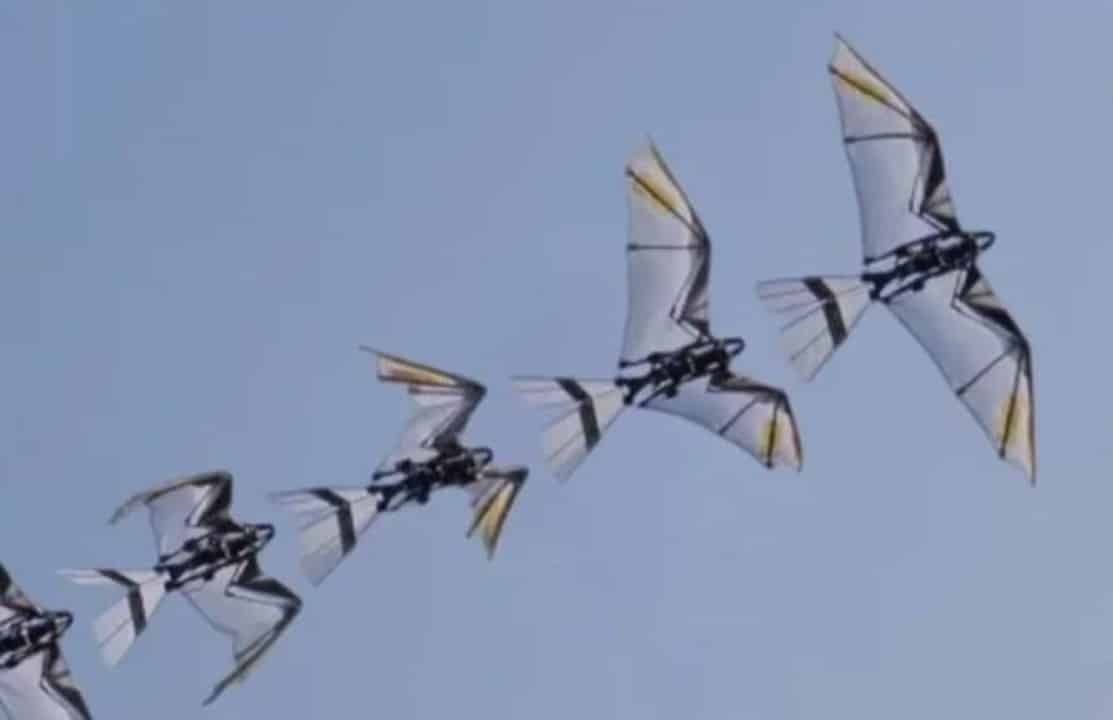
Forskare från Northwestern Polytechnical University, som ligger i Xi’an, i China, presenterade RoboFalcon 2.0, en robot som kan lyfta autonomt genom att reproducera flygmönster som observerats hos fåglar och fladdermöss. Prototypen använder en mekanism som integrerar flaxande, svepande och vikning av vingarna i en kontinuerlig cykel, vilket möjliggör exakt kontroll vid låga hastigheter.
Denna innovation löser historiska utmaningar inom biomimetisk flygrobot, där tidigare konstruktioner förlitade sig på extern assistans för start eller begränsade långsamma manövrar. Testes utförd i laboratoriet och vindtunneln bekräftade systemets effektivitet under olika förhållanden.
- Tjudd flygförmåga med stabil bana.
- Oberoende amplitudjustering för tonhöjdskontroll.
- Justerbar slagfrekvens upp till 7,5 Hz.
Tekniska egenskaper hos prototypen
RoboFalcon 2.0 väger cirka 800 gram och har ett vingspann på 1,2 meter. Det centrala drivsystemet använder en enda motor ansluten till en konisk vippmekanism, ansvarig för att överföra rörelse till vingarna.
Vingarna är indelade i tre segment täckta av ett polyestermembran, vilket säkerställer flexibilitet under cykler. Mecanismos av frikoppling tillåter oberoende variation i böjning och svep, vilket skapar lutande slagplan liknande de för långsamtflygande fåglar.
Integrerat FSF rörelsemönster
Cykeln med klaff-svep-vikning kombinerar tre viktiga åtgärder i varje slag. Durante nedåtgående, framåt ventral rörelse genererar det mesta av lyftet, medan det indragna uppåtgående slaget minimerar det aerodynamiska motståndet.
Svepet varierar mellan 5 och 25 grader, vilket modulerar stigningsmomentet på ett kontrollerat sätt. Större Amplitudes stärker framkantsvirveln och förbättrar prestandan vid låga hastigheter.
Vikningen av vingarna bidrar till stabilitet i cykelns inaktiva faser. Essa-integration ger exakta svävningsmanövrar och övergång till riktad flygning.
Tester utförda i vindtunnel
Experiment i en öppen vindtunnel utvärderade prototypen i hastigheter från noll till 7 meter per sekund. Medições med en lastcell med sex komponenter registrerade en konsekvent ökning av medellyft med större svepamplitud.
Vätskekraften förblev stabil vid olika slagfrekvenser. Pitching-momentet blev positivt vid högre hastigheter, vilket tyder på adekvat kontroll.
Resultaten visade minskade standardavvikelser, vilket bekräftar repeterbarhet av mätningar.
Simuleringar av vätskedynamik
Beräkningsanalyser baserade på Navier-Stokes ekvationer identifierade förstärkning av framkantsvirveln vid maximala svepkonfigurationer. Tryckcentrumet har rört sig framåt och expanderar den aerodynamiska momentarmen.
Tryckfördelningar på vingytorna avslöjade omfattande lågtryckszoner på framkanten. Esses-fenomen förklarar de observerade ökningarna i lyft under långsam flygning.
Simuleringarna validerade effektiviteten hos den omkonfigurerbara mekanismen i låghastighetsscenarier.
Kontroll under startprocessen
Dynamiska simuleringsmodeller implementerade PID-kontroll för att analysera autonom start. Ajustes i vingsvep bibehöll stabil tonhöjd i quasi-hovering under 3 meter per sekund.
I olika skalor visade systemet kontrollkapacitet proportionell mot kraven. Resultados indikerade behovet av kompensation vid högre hastigheter för att undvika divergenser.
Riktiga flygningar validerade i laboratoriet
Tjudrade tester inom en radie på 15 meter bekräftade start utan extern hjälp. Med en standardtyngdpunkt följde banan ett S-format mönster och nådde en maximal hastighet på 4 meter per sekund vid 7 Hz.
Tidigare justering av tyngdpunkten möjliggjorde acceleration på upp till 6 meter per sekund utan tonhöjdsinstabilitet. Consumo-effekten nådde runt 400 watt under intensiva manövrar.
Evolution jämfört med tidigare versioner
Till skillnad från 2021-modellen, som är begränsad till kryssningsflygningar, innehåller RoboFalcon 2.0 specifika omkonfigurationer för låghastighetsdrift. Designs inspirerad av insekter använder i allmänhet unika frihetsgrader, som avviker från mönster som observerats hos ryggradsdjur.
Den nya prototypen adresserar historiska begränsningar genom att samordna aktiva och inaktiva faser på ett integrerat sätt. Energieffektivitet är fortfarande utmanande i fågelskala, men framsteg gör tillvägagångssättet genomförbart för praktiska tillämpningar.
Utvecklingssammanhang på China
Forskningen utfördes vid Northwestern Polytechnical University, i Xi’an, Shaanxi-provinsen, erkänd för sin tradition inom flygteknik. Det ansvariga teamet utvecklade mekanismer från tidigare prototyper, och integrerade avancerade mekaniska och elektroniska komponenter.
RoboFalcon 2.0 positionerar institutionen som en referens inom flygbiomimetisk robotik. Resultaten öppnar perspektiv för framtida förbättringar av autonomi och flygeffektivitet.