Para peneliti di Tiongkok menciptakan robot terbang otonom yang meniru gerakan burung sungguhan
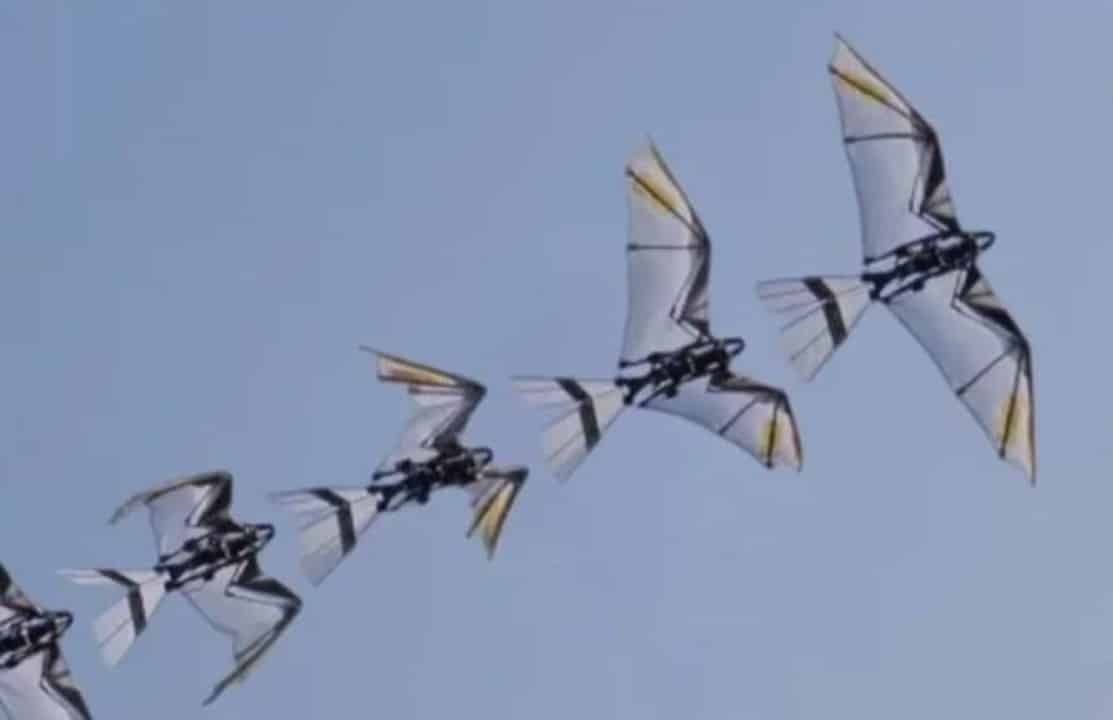
Pesquisadores dari Northwestern Polytechnical University mengembangkan RoboFalcon 2.0. Institusi pendidikan tinggi tersebut berlokasi di kota Xi’an, provinsi Shaanxi, China. Perangkat ini terdiri dari robot biomimetik canggih. Ele dapat melakukan lepas landas sepenuhnya secara mandiri. Mesin tersebut mereproduksi pola penerbangan persis seperti yang diamati di alam pada burung dan kelelawar selama pergerakannya. Proyek ini mewakili kemajuan signifikan dalam bidang teknik kedirgantaraan yang berfokus pada biologi yang diterapkan pada teknologi.
Prototipe ini menggunakan mekanisme mekanis yang kompleks. Sistem ini mengintegrasikan mengepakkan, menyapu, dan melipat sayap. Pengoperasiannya terjadi dalam siklus yang terus menerus dan tidak terputus selama pergerakan di udara. Inovasi Essa memecahkan tantangan robotika udara biomimetik bersejarah yang dihadapi para ilmuwan selama beberapa dekade. Modelos sebelumnya mengandalkan landasan peluncuran atau bantuan eksternal. Format baru ini memungkinkan kontrol arah yang sangat presisi bahkan pada kecepatan sangat rendah.
Mekanika dan material prototipe Arquitetura
Peralatan tersebut memiliki perkiraan berat fisik 800 gram. Lebar sayapnya mencapai 1,2 meter dari ujung ke ujung. Sistem penggerak pusat menggunakan motor tunggal berkapasitas tinggi dan merespons cepat. Komponen utama Este terhubung ke mekanisme transmisi rocker berbentuk kerucut. Bagian tersebut bertindak secara langsung bertanggung jawab untuk mentransfer gerakan terus menerus ke sayap robot. Konstruksinya membutuhkan material yang sangat ringan untuk menjaga kelangsungan aerodinamis.
Sayap perangkat dibagi menjadi tiga segmen struktural yang berbeda. Membran poliester dengan ketahanan mekanis yang tinggi menutupi seluruh permukaan pendukung peralatan. Bahan sintetis menjamin fleksibilitas yang diperlukan selama siklus pemukulan yang cepat dan berulang. Internal decoupling Mecanismos memungkinkan variasi independen dan simultan dalam pembengkokan dan penyapuan. Konfigurasi tersebut menciptakan bidang miring yang mencolok. Bentuknya dengan sempurna meniru burung yang terbang lambat.
Pengembangan mesin yang mereplikasi penerbangan biologis membutuhkan ketelitian milimeter dalam perakitannya. Integrasi komponen mekanik dan elektronik mini memerlukan pengujian kelelahan material yang menyeluruh. Tim insinyur Tiongkok mengembangkan desain dari model awal. Versi pertama muncul pada tahun 2021. Peralatan sebelumnya memiliki batasan operasional yang ketat dan hanya melakukan penerbangan pelayaran garis lurus. Fokus pekerjaan saat ini adalah pada kemampuan manuver di ruang terbatas dan kemampuan lepas landas vertikal.
Dinâmica dari siklus gerak terintegrasi
Pola gerakan yang dikenal sebagai beat-sweep-fold menggabungkan tiga tindakan mekanis penting dalam setiap siklus lengkap. Pergerakan ventral anterior menghasilkan sebagian besar gaya angkat. Aksinya terjadi saat sayap turun tajam. Pergerakan ke atas terjadi dengan struktur ditarik sebagian untuk meminimalkan hambatan aerodinamis terhadap angin. Koordinasi yang tepat antara fase aktif dan tidak aktif ini menentukan efisiensi energi peralatan terbang secara keseluruhan.
Sudut sapuan sayap bervariasi antara 5 dan 25 derajat selama pengoperasian normal. Modulasi berkelanjutan mengubah momen pitching dengan cara yang dikontrol secara ketat oleh prosesor pusat sistem. Gerakan Amplitudes yang lebih besar memperkuat apa yang disebut pusaran tepi depan pada permukaan sayap. Fenomena fisik ini secara substansial meningkatkan kinerja pengangkatan robot pada kecepatan gerak rendah. Aerodinamika penerbangan lambat yang pada dasarnya tidak stabil memerlukan respons sepersekian detik dari aktuator mekanis.
Pelipatan sayap yang strategis secara langsung berkontribusi untuk menjaga stabilitas dalam fase tidak aktif dari siklus penerbangan. Integrasi yang lancar dari ketiga gerakan tersebut menghasilkan manuver yang sangat presisi dalam mode melayang. Robot bertransisi ke penerbangan berarah horizontal tanpa kehilangan ketinggian atau stabilitas lateral. Simulasi dinamis Modelos menerapkan kontrol turunan integral proporsional untuk mengatur proses lepas landas. Otomatisasi berkelanjutan Ajustes menjaga peralatan tetap stabil dalam kecepatan angin di bawah tiga meter per detik.
Aerodinamika Ensaios di terowongan angin
Para peneliti melakukan serangkaian percobaan praktis di terowongan angin terbuka yang besar. Evaluasi teknis membuat prototipe tersebut dikendalikan dengan kecepatan mulai dari nol hingga tujuh meter per detik. Sel beban enam komponen dengan cermat mencatat semua gaya fisik yang diterapkan pada struktur robot. Pengukuran mengkonfirmasi peningkatan rata-rata pengangkatan yang konsisten dan terdokumentasi dengan peningkatan amplitudo sapuan.
Daya dorong bersih yang dihasilkan oleh alat berat tetap sangat stabil pada frekuensi pengoperasian mesin yang berbeda. Momen pitching menjadi positif ketika aliran terowongan mencapai kecepatan yang lebih tinggi selama pengujian. Perilaku aerodinamis menunjukkan kontrol arah yang memadai bahkan di bawah tekanan terus menerus dari arus udara. Hasil akhir menunjukkan deviasi standar yang sangat rendah pada grafik kinerja yang dihasilkan oleh komputer. Konsistensi data yang dikumpulkan menegaskan keterulangan pengukuran dalam lingkungan laboratorium yang dikontrol secara ketat.
Proyek rekayasa menyajikan karakteristik operasional spesifik yang divalidasi selama uji laboratorium:
- Capacidade terbukti melakukan penerbangan terhubung dengan lintasan yang stabil dan dapat diprediksi sepenuhnya.
- Mekanik independen amplitudo Ajuste untuk kontrol sudut yang tepat