
El nuevo RoboFalcon 2.0 avanza en robótica biomimética con ciclo FSF validado en vuelos reales
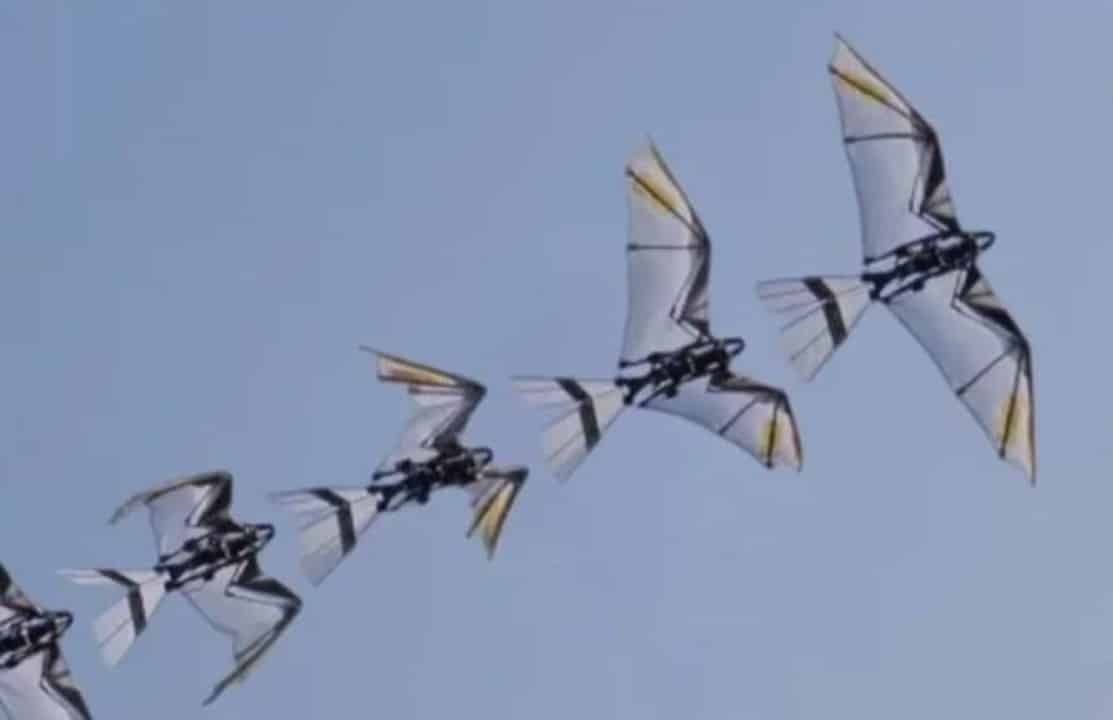
Investigadores de Northwestern Polytechnical University, ubicado en Xi’an, en China, presentaron RoboFalcon 2.0, un robot capaz de despegar de forma autónoma reproduciendo patrones de vuelo observados en aves y murciélagos. El prototipo utiliza un mecanismo que integra aleteo, barrido y plegado de las alas en un ciclo continuo, permitiendo un control preciso a bajas velocidades.
Esta innovación resuelve desafíos históricos en la robótica aérea biomimética, donde los diseños anteriores dependían de asistencia externa para el despegue o maniobras lentas limitadas. Testes realizado en laboratorio y túnel de viento confirmó la eficacia del sistema en diversas condiciones.
- Capacidad de vuelo atado con trayectoria estable.
- Ajuste de amplitud independiente para control de tono.
- Frecuencia de batido ajustable hasta 7,5 Hz.
Características técnicas del prototipo.
El RoboFalcon 2.0 pesa aproximadamente 800 gramos y tiene una envergadura de 1,2 metros. El sistema de propulsión central utiliza un único motor conectado a un mecanismo basculante cónico, encargado de transmitir el movimiento a las alas.
Las alas están divididas en tres segmentos cubiertos por una membrana de poliéster, asegurando flexibilidad durante los ciclos. Mecanismos de desacoplamiento permite una variación independiente en curvatura y barrido, creando planos de trazo inclinados similares a los de las aves que vuelan lentamente.
Patrón de movimiento FSF integrado
El ciclo flap-sweep-fold combina tres acciones esenciales en cada tiempo. Durante el movimiento ventral hacia abajo y hacia adelante genera la mayor parte de la sustentación, mientras que el movimiento ascendente retraído minimiza la resistencia aerodinámica.
El barrido varía entre 5 y 25 grados, modulando el momento de cabeceo de forma controlada. Los Amplitudes más grandes fortalecen el vórtice del borde de ataque, mejorando el rendimiento a bajas velocidades.
El plegado de las alas contribuye a la estabilidad en las fases inactivas del ciclo. La integración Essa proporciona maniobras precisas de vuelo estacionario y transición al vuelo dirigido.
Pruebas realizadas en túnel de viento
Los experimentos en un túnel de viento abierto evaluaron el prototipo a velocidades de cero a siete metros por segundo. Medições con una celda de carga de seis componentes registró un aumento constante en la elevación promedio con una mayor amplitud de barrido.
El empuje del líquido se mantuvo estable a diferentes frecuencias de latido. El momento de lanzamiento se volvió positivo a velocidades más altas, lo que indica un control adecuado.
Los resultados mostraron desviaciones estándar reducidas, lo que confirma la repetibilidad de las mediciones.
Simulaciones de dinámica de fluidos.
Los análisis computacionales basados en las ecuaciones Navier-Stokes identificaron el fortalecimiento del vórtice de vanguardia en configuraciones de barrido máximo. El centro de presión se ha movido hacia delante, expandiendo el brazo de momento aerodinámico.
Las distribuciones de presión en las superficies del ala revelaron extensas zonas de baja presión en el borde de ataque. Los fenómenos Esses explican las ganancias observadas en sustentación durante el vuelo lento.
Las simulaciones validaron la eficiencia del mecanismo reconfigurable en escenarios de baja velocidad.
Control durante el proceso de despegue
Los modelos de simulación dinámica implementaron control PID para analizar el despegue autónomo. Ajustes en barrido del ala mantuvo un cabeceo estable en casi vuelo estacionario por debajo de 3 metros por segundo.
A diferentes escalas, el sistema demostró una capacidad de control proporcional a las demandas. Resultados indicó la necesidad de compensación a velocidades más altas para evitar divergencias.
Vuelos reales validados en laboratorio
Las pruebas atadas dentro de un radio de 15 metros confirmaron el despegue sin asistencia externa. Con un centro de gravedad estándar, la trayectoria siguió un patrón en forma de S, alcanzando una velocidad máxima de 4 metros por segundo a 7 Hz.
El ajuste previo del centro de gravedad permitió una aceleración de hasta 6 metros por segundo sin inestabilidad del cabeceo. La potencia del Consumo alcanzó unos 400 vatios durante maniobras intensas.
Evolución respecto a versiones anteriores
A diferencia del modelo 2021, que está restringido a vuelos de crucero, el RoboFalcon 2.0 incorpora reconfiguraciones específicas para operación a baja velocidad. Los Designs inspirados en insectos generalmente utilizan grados de libertad únicos, que divergen de los patrones observados en los vertebrados.
El nuevo prototipo aborda las limitaciones históricas coordinando las fases activas e inactivas de manera integrada. La eficiencia energética sigue siendo un desafío a escala de aves, pero los avances hacen que el enfoque sea viable para aplicaciones prácticas.
Contexto de desarrollo en China
La investigación se realizó en Northwestern Polytechnical University, en Xi’an, provincia de Shaanxi, reconocida por su tradición en ingeniería aeronáutica. El equipo responsable desarrolló mecanismos a partir de prototipos anteriores, integrando componentes mecánicos y electrónicos avanzados.
RoboFalcon 2.0 posiciona a la institución como referente en robótica biomimética aérea. Los resultados abren perspectivas para futuras mejoras en la autonomía y la eficiencia de los vuelos.

