Novo RoboFalcon 2.0 avança robótica biomimética com ciclo FSF validado em voos reais
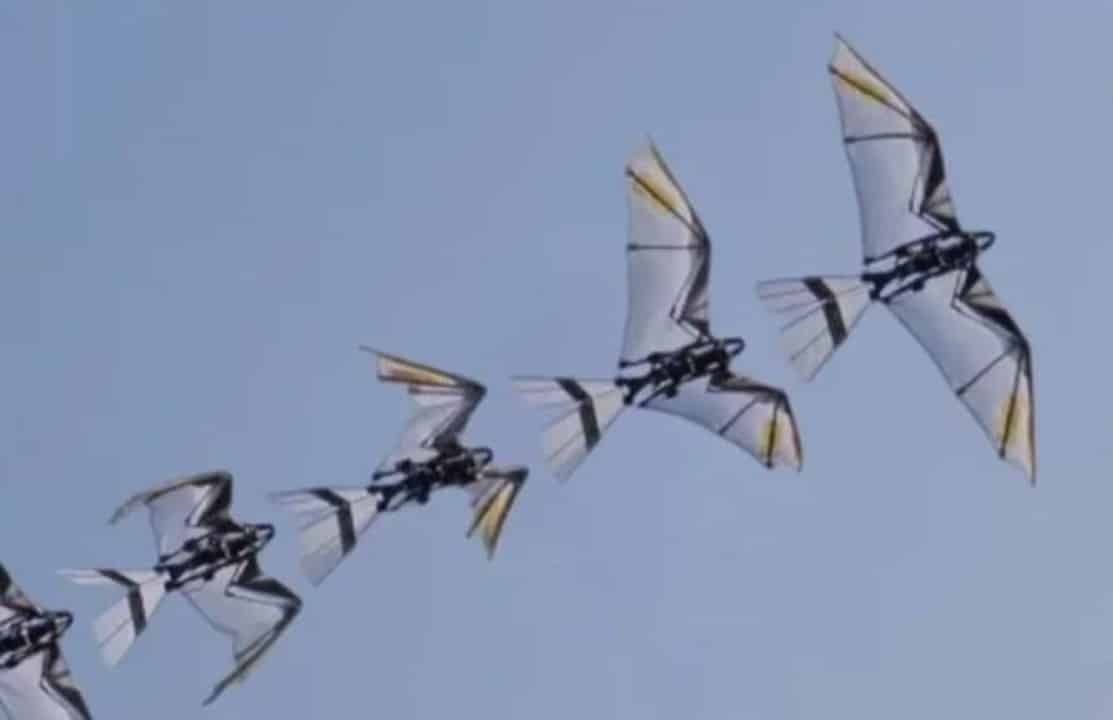
Pesquisadores da Northwestern Polytechnical University, localizada em Xi’an, na China, apresentaram o RoboFalcon 2.0, um robô capaz de decolar de forma autônoma ao reproduzir padrões de voo observados em pássaros e morcegos. O protótipo utiliza um mecanismo que integra batimento, varredura e dobra das asas em um ciclo contínuo, permitindo controle preciso em velocidades baixas.
Essa inovação resolve desafios históricos da robótica aérea biomimética, onde designs anteriores dependiam de assistência externa para decolagem ou limitavam manobras lentas. Testes realizados em laboratório e túnel de vento confirmaram a eficácia do sistema em condições variadas.
- Capacidade de voo tethered com trajetória estável.
- Ajuste independente de amplitudes para controle de arfagem.
- Frequência de batimento ajustável até 7,5 Hz.
Características técnicas do protótipo
O RoboFalcon 2.0 possui peso aproximado de 800 gramas e envergadura de 1,2 metro. O sistema de acionamento central utiliza um motor único conectado a mecanismo rocker cônico, responsável pela transmissão de movimento às asas.
As asas dividem-se em três segmentos cobertos por membrana de poliéster, garantindo flexibilidade durante os ciclos. Mecanismos de desacoplamento permitem variação independente na dobra e na varredura, criando planos de golpe inclinados semelhantes aos de aves em voo lento.
Padrão de movimento FSF integrado
O ciclo flap-sweep-fold combina três ações essenciais em cada batimento. Durante o downstroke, o movimento ventral anterior gera a maior parte da sustentação, enquanto o upstroke recolhido minimiza resistência aerodinâmica.
A varredura varia entre 5 e 25 graus, modulando o momento de arfagem de forma controlada. Amplitudes maiores fortalecem o vórtice de borda de ataque, melhorando desempenho em baixas velocidades.
A dobra das asas contribui para estabilidade nas fases inativas do ciclo. Essa integração proporciona manobras precisas em hovering e transição para voo direcionado.
Testes realizados em túnel de vento
Experimentos em túnel de vento aberto avaliaram o protótipo em velocidades de zero a 7 metros por segundo. Medições com célula de carga de seis componentes registraram aumento consistente na sustentação média com maior amplitude de varredura.
O thrust líquido manteve-se estável em diferentes frequências de batimento. O momento de arfagem tornou-se positivo em velocidades mais elevadas, indicando controle adequado.
Resultados apresentaram desvios padrão reduzidos, confirmando repetibilidade das medições.
Simulações de dinâmica de fluidos
Análises computacionais baseadas em equações de Navier-Stokes identificaram fortalecimento do leading-edge vortex em configurações de varredura máxima. O centro de pressão deslocou-se anteriormente, ampliando o braço de momento aerodinâmico.
Distribuições de pressão nas superfícies das asas revelaram zonas extensas de baixa pressão no borda de ataque. Esses fenômenos explicam os ganhos observados em sustentação durante voo lento.
As simulações validaram a eficiência do mecanismo reconfigurável em cenários de baixa velocidade.
Controle durante processo de decolagem
Modelos de simulação dinâmica implementaram controle PID para analisar decolagem autônoma. Ajustes na varredura das asas mantiveram pitch estável em quasi-hovering abaixo de 3 metros por segundo.
Em diferentes escalas, o sistema demonstrou capacidade de controle proporcional às demandas. Resultados indicaram necessidade de compensação em velocidades mais altas para evitar divergências.
Voos reais validados em laboratório
Testes tethered em raio de 15 metros confirmaram decolagem sem assistência externa. Com centro de gravidade padrão, a trajetória seguiu padrão S-shaped, alcançando velocidade máxima de 4 metros por segundo a 7 Hz.
Ajuste anterior no centro de gravidade permitiu aceleração até 6 metros por segundo sem instabilidade de pitch. Consumo de potência atingiu cerca de 400 watts durante manobras intensas.
Evolução em relação a versões anteriores
Diferente do modelo de 2021, restrito a voo de cruzeiro, o RoboFalcon 2.0 incorpora reconfigurações específicas para operação em baixa velocidade. Designs inspirados em insetos geralmente utilizam graus de liberdade únicos, divergindo de padrões observados em vertebrados.
O novo protótipo aborda limitações históricas ao coordenar fases ativas e inativas de forma integrada. A eficiência energética permanece desafiadora em escala de aves, mas os avanços tornam a abordagem viável para aplicações práticas.
Contexto do desenvolvimento na China
A pesquisa foi conduzida na Northwestern Polytechnical University, em Xi’an, província de Shaanxi, reconhecida por tradição em engenharia aeronáutica. A equipe responsável evoluiu mecanismos de protótipos anteriores, integrando componentes mecânicos e eletrônicos avançados.
O RoboFalcon 2.0 posiciona a instituição como referência em robótica biomimética aérea. Os resultados abrem perspectivas para futuras melhorias em autonomia e eficiência de voo.