
Prototipo de robot pájaro realiza despegue autónomo e imita la biología aviar en pruebas en China

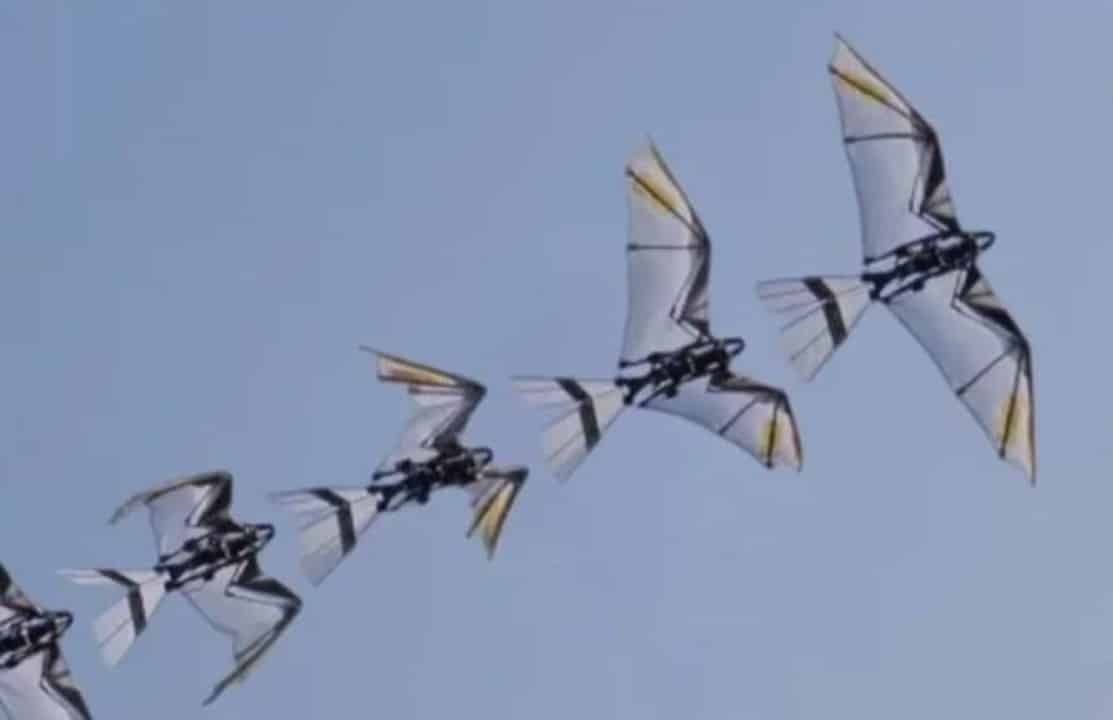
Los ingenieros de Northwestern Polytechnical University, ubicado en Xi’an, han logrado un hito importante en la ingeniería aeronáutica al desarrollar un sistema robótico que replica la mecánica de vuelo de aves y murciélagos con alta fidelidad. El dispositivo, llamado RoboFalcon 2.0, supera las limitaciones históricas de modelos anteriores al realizar despegues sin asistencia externa y mantener la estabilidad a bajas velocidades. La innovación radica en la capacidad de integrar movimientos complejos del ala en un ciclo continuo, lo que permite un control aerodinámico refinado.
La tecnología biomimética aplicada en este proyecto pretende resolver retos persistentes en la robótica aérea, concretamente la dependencia de lanzadores externos o la incapacidad de realizar maniobras lentas y precisas. Testes pruebas rigurosas realizadas en laboratorios y túneles de viento validaron la eficacia del sistema en diferentes condiciones, demostrando que el mimetismo biológico puede ofrecer soluciones prácticas para la navegación autónoma.
Entre los principales avances técnicos observados destacan la capacidad de mantener una trayectoria estable durante vuelos atados y el ajuste independiente de amplitudes para el control del cabeceo. El sistema también permite una frecuencia de batido ajustable que puede alcanzar 7,5 Hz, ofreciendo versatilidad operativa.
Especificaciones e ingeniería del dispositivo
El RoboFalcon 2.0 presenta dimensiones y peso optimizados para simular el tamaño de un ave de presa promedio, pesa aproximadamente 800 gramos y tiene una envergadura de 1,2 metros. La estructura de accionamiento central está impulsada por un solo motor, que se conecta a un mecanismo de tipo balancín cónico. La configuración mecánica Esta es responsable de la transmisión eficiente de la energía cinética desde el motor a las alas, asegurando la sincronización necesaria para el vuelo.
Las alas fueron diseñadas con una división estratégica en tres segmentos distintos, todos cubiertos por una membrana de poliéster resistente y ligera. La elección del material Esta garantiza la flexibilidad necesaria durante los ciclos de batido, imitando la elasticidad natural de las plumas y la piel de los animales voladores.
Se han integrado en la estructura mecanismos de desacoplamiento avanzados, que permiten variaciones independientes en los movimientos de flexión y barrido. La función Essa crea planos de carrera inclinados, una técnica aerodinámica observada en aves durante vuelos lentos, esencial para la elevación sin alta velocidad.
Dinámica del ciclo FSF y control de vuelo.
El funcionamiento del robot se basa en el ciclo “flap-sweep-fold” (aleteo, barrido y plegado), que combina tres acciones biomecánicas esenciales en cada movimiento de las alas. Durante la fase de descenso del ala (carrera descendente), el movimiento ventral anterior es responsable de generar la mayor parte de la fuerza de sustentación necesaria para mantener el robot en el aire. Por otro lado, la carrera ascendente se realiza con las alas retraídas, una estrategia inteligente para minimizar la resistencia aerodinámica y conservar energía.
El barrido de las alas puede variar entre 5 y 25 grados, lo que permite modular el momento de cabeceo de forma controlada y precisa. Se ha demostrado que barridos más grandes fortalecen el vórtice del borde de ataque, un fenómeno fluidodinámico que mejora significativamente el rendimiento de la aeronave a bajas velocidades. Além Además, el plegado de las alas contribuye a la estabilidad en las fases inactivas del ciclo, proporcionando la capacidad de realizar maniobras de vuelo estacionario y transiciones suaves al vuelo dirigido.
Validación experimental y simulaciones.
Para probar la teoría detrás del diseño, se llevaron a cabo experimentos en un túnel de viento abierto, evaluando el prototipo a velocidades que oscilaban entre cero y siete metros por segundo. Las mediciones, capturadas por una celda de carga de seis componentes, registraron un aumento constante en la elevación promedio a medida que se ampliaba la amplitud del barrido.
El empuje neto del dispositivo se mantuvo estable a diferentes frecuencias de latido, lo que valida la robustez del motor y el mecanismo de transmisión. Observou También se observó que el momento de cabeceo se volvió positivo a velocidades más altas, lo que indica un control longitudinal adecuado.
Los resultados obtenidos presentaron desviaciones estándar reducidas, lo que confirma la repetibilidad y confiabilidad de las mediciones realizadas por el equipo de investigación.
Los análisis computacionales avanzados, basados en las ecuaciones de Navier-Stokes, identificaron el fortalecimiento del vórtice del borde de ataque en los ajustes de barrido máximos. Las simulaciones revelaron que el centro de presión se desplazó hacia adelante, expandiendo el brazo de momento aerodinámico y explicando las ganancias de sustentación en vuelo lento.
Pruebas de autonomía y despegue
La capacidad de despegue autónomo se probó utilizando modelos de simulación dinámica que implementaron control PID (Proporcional-Integral-Derivativo). Los ajustes en el barrido de las alas fueron esenciales para mantener la estabilidad del cabeceo en situaciones cercanas al vuelo estacionario, con velocidades inferiores a 3 metros por segundo. El sistema demostró un control proporcional a las demandas en diferentes escalas, aunque se identificó la necesidad de compensación a velocidades más altas para evitar divergencias en la trayectoria.
En pruebas prácticas de vuelo atado, realizadas en un radio de 15 metros, RoboFalcon 2.0 confirmó su capacidad para despegar sin ayuda externa. Con el centro de gravedad estándar, la trayectoria siguió un patrón en forma de “S”, alcanzando una velocidad máxima de 4 metros por segundo a una frecuencia de 7 Hz. El anterior Ajustes en el centro de gravedad permitía una aceleración aún mayor, alcanzando hasta 6 metros por segundo sin presentar inestabilidad de cabeceo, con un consumo de energía que rondaba los 400 vatios durante las maniobras más intensas.
Evolución tecnológica y contexto institucional
A diferencia del modelo presentado en 2021, que estaba restringido a vuelos de crucero, la versión 2.0 incorpora reconfiguraciones específicas para operaciones a baja velocidad. Enquanto Los diseños inspirados en insectos a menudo utilizan grados de libertad únicos, RoboFalcon sigue patrones observados en vertebrados, ofreciendo una complejidad biomecánica superior. El nuevo prototipo aborda las limitaciones históricas al coordinar las fases activas e inactivas de manera integrada, lo que hace que el enfoque sea viable para futuras aplicaciones prácticas a pesar de los desafíos de eficiencia energética.
La investigación, realizada en la provincia de Shaanxi, refuerza la posición de Northwestern Polytechnical University como referente mundial en robótica biomimética aérea. El equipo responsable desarrolló mecanismos a partir de prototipos anteriores, integrando componentes mecánicos y electrónicos de última generación. Los resultados obtenidos abren perspectivas prometedoras para futuras mejoras en la autonomía y eficiencia de vuelo de drones bioinspirados.

