

ノースウェスタン工科大学の研究者は RoboFalcon 2.0 を開発しました。この高等教育機関は中国陝西省西安市にあります。このデバイスは、高度な生体模倣ロボットで構成されています。完全に自律的に離陸することができます。この機械は、自然界の鳥やコウモリの移動中に観察される正確な飛行パターンを再現します。このプロジェクトは、生物学をテクノロジーに応用することに重点を置いた航空宇宙工学の大幅な進歩を表しています。
プロトタイプには複雑な機械機構が使用されています。このシステムは翼の羽ばたき、スイープ、折り畳みを統合しています。この動作は、空中での移動中に継続的で中断のないサイクルで行われます。このイノベーションは、科学者たちが数十年にわたって直面してきた生体模倣航空ロボット工学における歴史的な課題を解決します。以前のモデルは必然的に発射台または外部支援に依存していました。新しいフォーマットにより、非常に低速でも非常に正確な方向制御が可能になります。
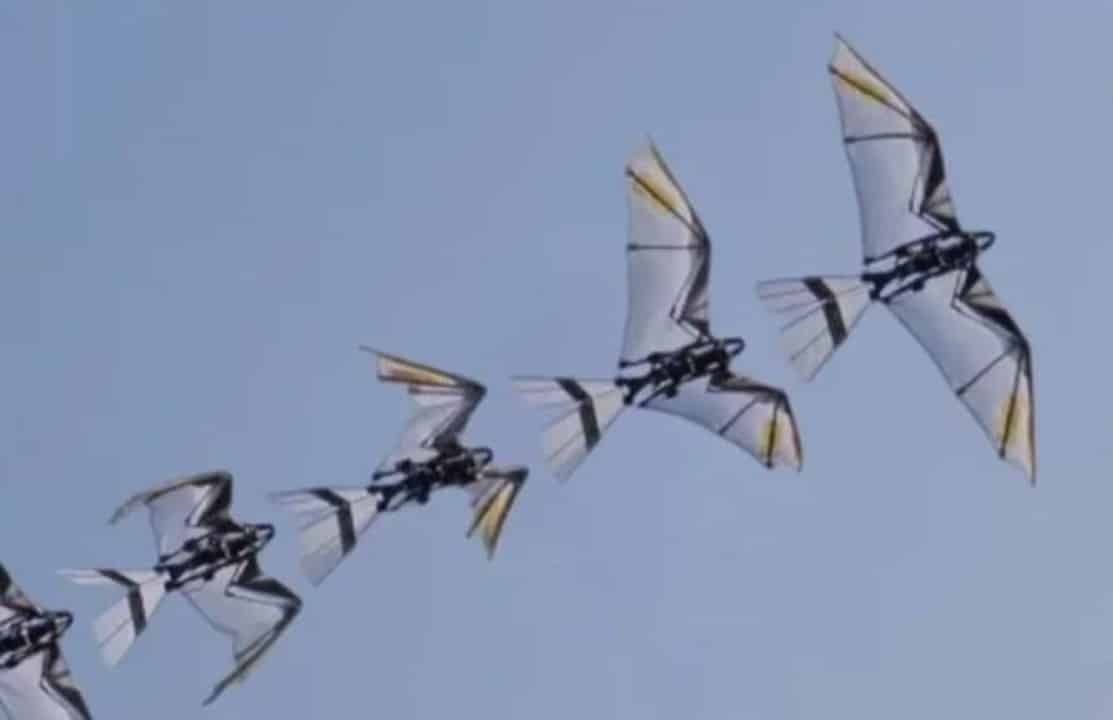
試作機の機械構造と材料
機器の物理的重量はおよそ 800 グラムです。翼を広げると先端から先端まで1.2メートルに達します。中央の駆動システムには、大容量で高速応答の単一モーターが使用されています。この主要コンポーネントは、コニカルロッカー伝達機構に接続されています。この部品は、連続的な動きをロボットの翼に伝達する直接的な役割を果たします。この構造には、空気力学的生存性を維持するために非常に軽い素材が必要です。
この装置の翼は 3 つの異なる構造セグメントに分割されています。機械抵抗の高いポリエステル膜が機器の支持面全体を覆っています。合成素材は、高速で反復的な拍動サイクル中に必要な柔軟性を保証します。内部デカップリング機構により、曲げとスイープを独立して同時に変化させることができます。この構成により、傾斜した打撃面が作成されます。その形状はゆっくりと飛ぶ鳥を完全に模倣しています。
生物学的飛行を再現する機械の開発には、組み立てにミリメートル単位の精度が必要です。小型の機械部品と電子部品を統合するには、徹底的な材料疲労試験が必要です。中国のエンジニアのチームは、初期モデルから設計を進化させました。最初のバージョンは 2021 年に登場しました。以前の機器には厳しい運用制限があり、直線の巡航飛行しか実行できませんでした。現在の研究の焦点は、限られた空間での操縦性と垂直離陸能力にあります。
統合された運動サイクルのダイナミクス
ビートスイープフォールドとして知られる動作パターンは、各完全なサイクルで 3 つの重要な機械的動作を組み合わせています。前腹部の動きは持ち上げ力のほとんどを生成します。この動作は翼の急降下中に発生します。上向きの動きは、風に対する空気力学的抵抗を最小限に抑えるために、構造が部分的に後退した状態で行われます。これらのアクティブ段階と非アクティブ段階の間の正確な調整によって、飛行機器の全体的なエネルギー効率が決まります。
通常の動作中、翼の後退角は 5 ~ 25 度の間で変化します。連続変調により、システムの中央プロセッサによって厳密に制御された方法でピッチング モーメントが変化します。動きの振幅が大きくなると、翼表面のいわゆる前縁渦が強化されます。この物理現象により、低速移動速度でのロボットの持ち上げ性能が大幅に向上します。低速飛行の本質的に不安定な空気力学では、機械的アクチュエーターによる一瞬の応答が必要です。
翼を戦略的に折りたたむことは、飛行サイクルの非活動段階での安定性の維持に直接貢献します。 3 つの動きを滑らかに統合することで、ホバリング モードでの非常に正確な操作が可能になります。ロボットは、高度や横方向の安定性を失うことなく、水平方向の飛行に移行します。動的シミュレーション モデルは、離陸プロセスを管理するために比例積分微分制御を実装しました。継続的な自動調整により、風速が 3 メートル/秒未満でも装置は安定しました。
風洞実験による空力試験
研究者らは、大型の開放風洞で一連の実践実験を実施した。技術評価では、プロトタイプを秒速 0 ~ 7 メートルの範囲で制御された速度にさらしました。 6 成分のロードセルは、ロボット構造に加えられるすべての物理的な力を厳密に記録しました。測定により、掃引振幅の増加に伴う平均揚力の一貫した文書化された増加が確認されました。
機械によって生成される正味推力は、さまざまなエンジン動作周波数でも驚くほど安定していました。テスト中にトンネルの流れが高速に達すると、ピッチングモーメントが正になりました。空気力学的挙動は、気流による継続的なストレス下でも適切な方向制御を示しています。最終結果では、コンピューターによって生成されたパフォーマンス グラフの標準偏差が非常に低いことがわかりました。収集されたデータの一貫性により、厳密に管理された実験室環境における測定の再現性が確認されました。
このエンジニアリング プロジェクトでは、実験室テストで検証された特定の動作特性が示されました。
- 安定した完全に予測可能な軌道を備えた実証済みの接続飛行能力。
- 角度を正確に制御するための振幅の独立した機械的調整





