
Cão robótico escala escadas e florestas em adaptação de movimentos por nova IA

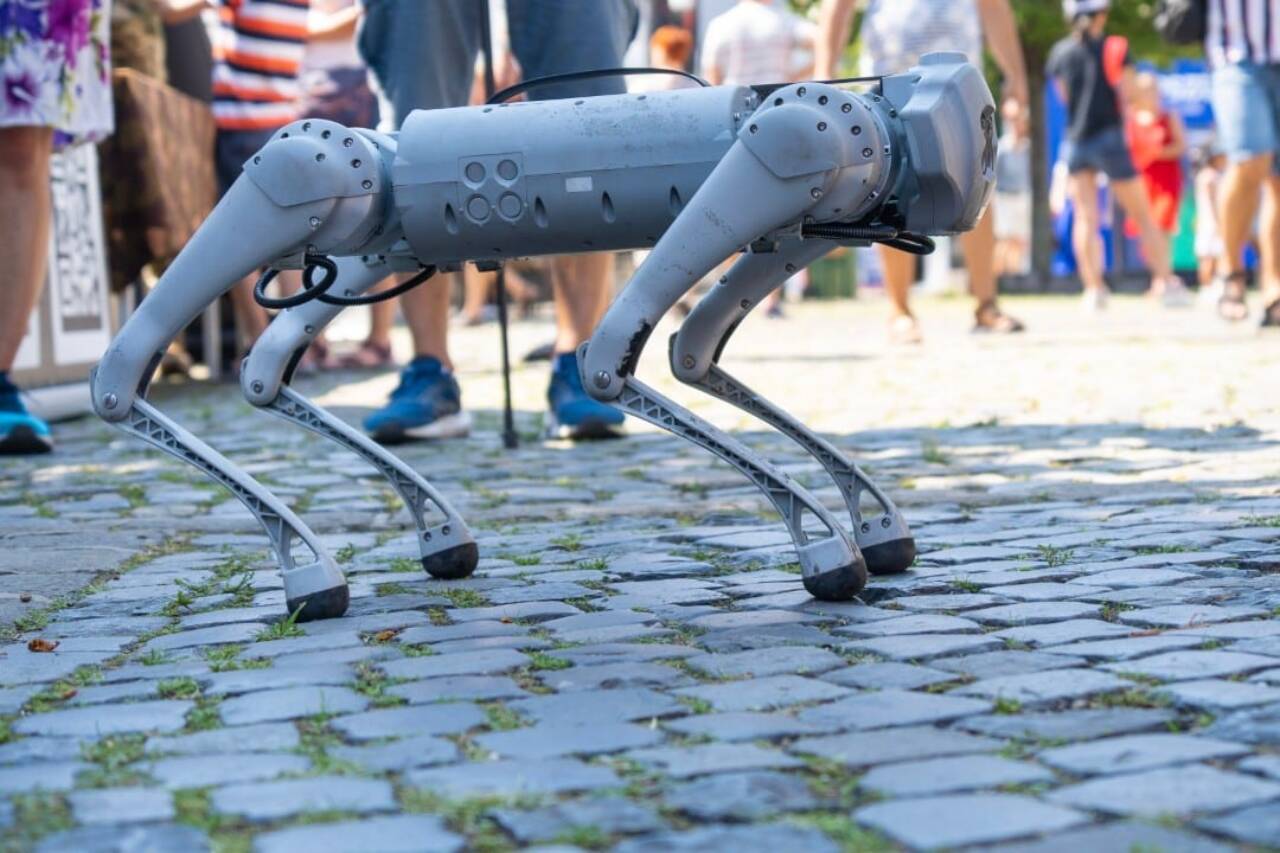
Um avançado robô quadrúpede, conhecido como KAIST HOUND, demonstrou uma capacidade inédita de navegar por terrenos complexos, incluindo escadas e florestas, ajustando seus movimentos de forma autônoma e fluida. O feito é resultado de uma nova e rápida técnica de treinamento por inteligência artificial, que permite ao cão robótico alternar entre diferentes formas de locomoção sem qualquer intervenção humana. A pesquisa foi detalhada no renomado periódico Science Robotics, marcando um avanço significativo na robótica.
Este desenvolvimento é um passo crucial para superar uma das maiores barreiras da robótica moderna: a capacidade de máquinas se moverem com destreza e adaptabilidade em ambientes não estruturados e imprevisíveis. A performance do KAIST HOUND sugere um futuro onde robôs podem operar com maior independência e eficácia em cenários que antes eram considerados exclusivos para a locomoção biológica.
O desafio da locomoção robótica autônoma
A movimentação de robôs em ambientes controlados, como pisos de fábrica ou laboratórios, já é bem estabelecida. No entanto, o desafio de replicar a agilidade de um animal em um terreno irregular e dinâmico — como um campo de escombros, uma floresta densa ou uma escadaria de difícil acesso — permanece complexo. Tradicionalmente, robôs são programados com “marchas” específicas para diferentes superfícies ou velocidades.
A dificuldade surge quando o robô precisa mudar rapidamente de uma marcha para outra, por exemplo, de um trote para um salto ao encontrar um tronco. Sistemas mais antigos geralmente apresentam um atraso nessas transições, o que pode causar desequilíbrio e quedas. Essa limitação tem sido um entrave para a implantação de robôs em missões que exigem alta versatilidade e resiliência.
Detalhes do KAIST HOUND e seus testes de campo
Pesando cerca de 45 quilogramas (100 libras), o KAIST HOUND não é um robô de pequeno porte. Ele é equipado com uma combinação de câmeras e sensores lidar, que trabalham em conjunto para criar uma percepção detalhada e em tempo real do ambiente. Enquanto as câmeras fornecem informações visuais, o lidar utiliza pulsos de luz para medir distâncias e criar um mapa tridimensional preciso do terreno, identificando obstáculos e variações de superfície.
Essa fusão de dados sensoriais permite que o robô não apenas detecte o que está à sua frente, mas também compreenda a profundidade e a textura do solo. Assim, ele pode selecionar a marcha mais adequada — seja um trote cuidadoso ou um salto vigoroso — e ajustar seus movimentos de forma contínua, garantindo uma navegação fluida mesmo nas condições mais adversas.
- Um extenso trajeto de 1,1 quilômetros (0,7 milhas) dentro de um campus universitário, atravessando áreas pavimentadas e gramados.
- Uma trilha florestal de 0,3 quilômetros (0,2 milhas), caracterizada por um solo coberto de raízes salientes, troncos caídos, pedras soltas e folhas escorregadias, simulando condições de terreno natural complexas.
- Uma série de escadas de pedra irregulares, exigindo precisão e adaptação em cada degrau.
A inteligência por trás da agilidade: o sistema APT-RL
O coração da capacidade adaptativa do KAIST HOUND reside em um sistema de treinamento inovador chamado APT-RL (action pretrained transformer–based reinforcement learning). Diferente das abordagens anteriores que dependiam de codificação manual e sistemas especializados separados para cada tipo de movimento, o APT-RL adota uma estratégia de aprendizado mais orgânica, inspirada no modo como animais aprendem a se mover.
A técnica combina duas potentes ferramentas de inteligência artificial: o aprendizado por reforço e os transformers. O aprendizado por reforço é um paradigma no qual um agente (o robô, neste caso) aprende a tomar decisões ao interagir com um ambiente, recebendo “recompensas” por ações desejáveis (navegar com sucesso) e “penalidades” por ações indesejáveis (tropeçar ou cair).
Já os transformers, inicialmente desenvolvidos para processamento de linguagem natural, são arquiteturas de rede neural capazes de identificar padrões complexos e relacionamentos de longa distância em grandes volumes de dados. No APT-RL, eles são usados para analisar uma vasta gama de exemplos de ações e entender as transições entre diferentes marchas, permitindo que o robô generalize e aplique esse conhecimento em situações novas. Ao integrar essas duas tecnologias, os pesquisadores criaram um sistema capaz de aprender a adaptar seu modo de andar de maneira contínua e natural, minimizando o atraso e o risco de falhas durante as transições.
Horizontes abertos: aplicações e o futuro dos robôs quadrúpedes
A capacidade do KAIST HOUND de se adaptar rapidamente a ambientes variados representa um avanço significativo para a robótica, estendendo o potencial de atuação dessas máquinas muito além de seus domínios controlados habituais. Anteriormente, robôs com locomoção quadrúpede eram mais eficazes em superfícies previsíveis. Com esta nova técnica, eles podem ser empregados em missões que exigem alta versatilidade e resistência.
- Busca e resgate: Em cenários de desastre, como após terremotos ou inundações, o KAIST HOUND pode navegar por escombros instáveis, localizar vítimas e até mesmo transportar pequenos equipamentos essenciais para as equipes de resgate, acessando áreas perigosas ou inacessíveis a humanos.
- Inspeção e manutenção: Para inspecionar infraestruturas críticas como dutos, pontes, plataformas de petróleo ou até mesmo usinas nucleares, o robô pode percorrer terrenos irregulares, coletando dados visuais e sensorias sem colocar vidas humanas em risco.
- Logística e transporte: Em ambientes industriais ou armazéns com obstáculos, o robô pode otimizar a movimentação de cargas, especialmente em fábricas que não possuem pisos perfeitamente planos ou que mudam constantemente sua configuração.
- Exploração científica: Em missões de mapeamento de cavernas, exploração de sítios arqueológicos ou coleta de amostras em ambientes hostis, o robô oferece uma plataforma robusta e autônoma, capaz de coletar dados valiosos.
Este desenvolvimento não apenas aumenta a autonomia dos robôs, mas também melhora a segurança e a eficiência em uma gama de setores, aproximando a realidade de máquinas que interagem com o mundo real de maneira cada vez mais natural e confiável.
Validação científica no periódico Science Robotics
A pesquisa que detalha a estrutura robótica do KAIST HOUND e a técnica APT-RL foi publicada na Science Robotics, um dos mais respeitados e influentes periódicos científicos na área de robótica. A publicação em uma revista com revisão por pares de tal calibre confere grande credibilidade ao trabalho dos pesquisadores.
O processo de revisão por pares garante que os métodos, resultados e conclusões do estudo sejam examinados e validados por outros especialistas da área antes da divulgação. Isso assegura a robustez científica da descoberta, confirmando a originalidade e a importância do avanço tecnológico para a comunidade global de robótica e inteligência artificial. A divulgação no Science Robotics ressalta, portanto, a relevância e o potencial inovador do trabalho desenvolvido pela equipe responsável.





