
人工知能により、ロボット犬は階段を登り、森を探索し、障害物を飛び越えることができます

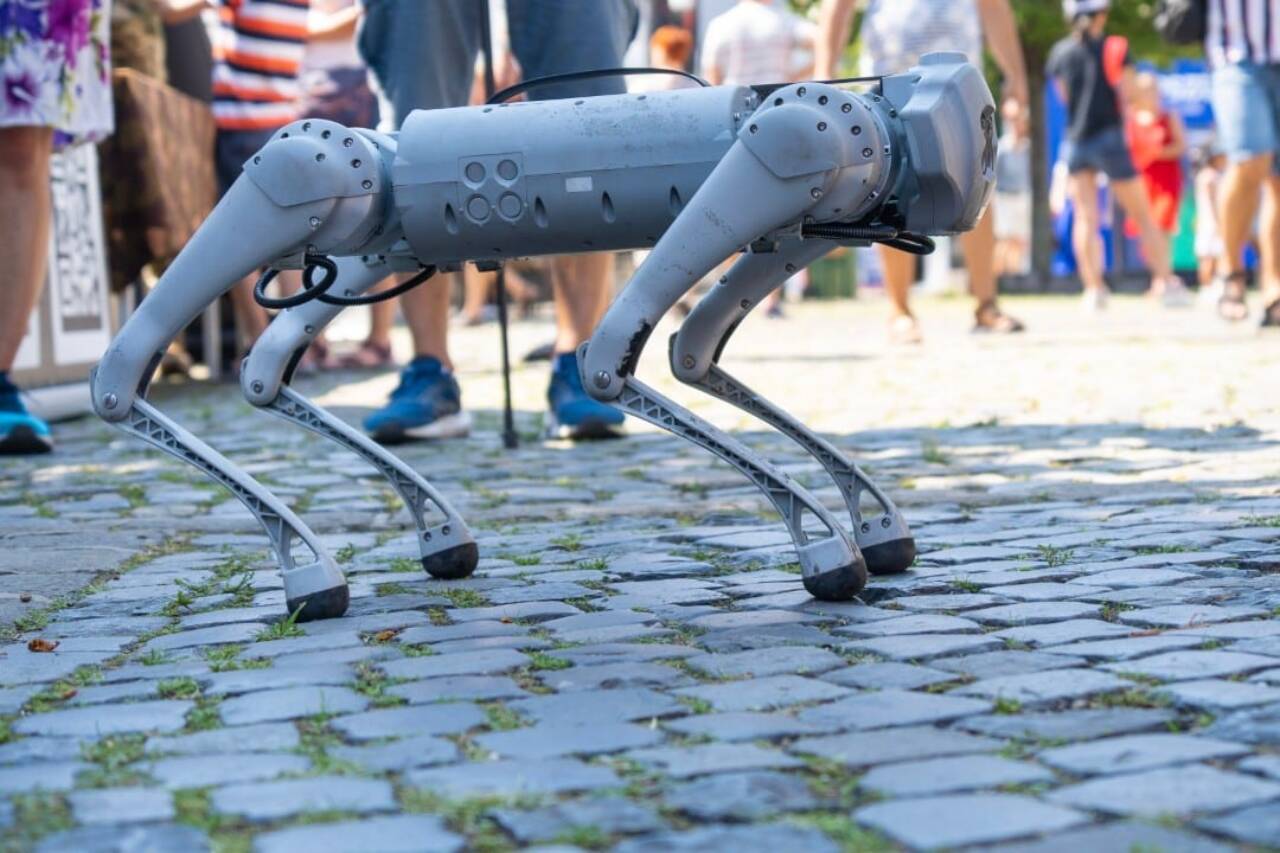
四足ロボットは、森林、階段、さまざまな障害物のあるルートなどの困難な環境に適応して、自律的に移動モードを変更する能力を実証しました。このマシンは、人間の介入なしに、安定した速歩とより速く弾むような歩幅を切り替えることができ、ロボットの自律性が大幅に進歩しました。
KAIST HOUND として知られるこの 100 ポンドのロボットは、カメラとライダー技術を使用して前方の地形をスキャンします。このデータに基づいて、最適なギアを選択し、リアルタイムで動きを調整します。屋外で行われたテストでは、ロボットは大学キャンパス内の1.1キロメートルの区間と、木の根、幹、滑りやすい葉に面した0.3キロメートルの林道を無事に走行した。研究者らは、ロボットのアーキテクチャについて、7 月 15 日付けの学術誌 Science Robotics で詳述しました。
ロボットの移動適応性とその訓練手法
速度や地形に応じて歩き方を変える動物の能力は自然な行動です。たとえば、犬は枝を飛び越える前に平らでない地面を慎重に小走りすることがあります。通常、異なる動作は異なるコーディング システムによって制御され、それらの間の移行によりロボットに遅延や不均衡が生じる可能性があるため、この適応性をロボットで再現することは困難です。
これらの困難を克服するために、研究者たちは、動作中の事前トレーニング済みトランスフォーマー (APT-RL) に基づく強化学習と呼ばれる革新的なトレーニング方法を開発しました。この人工知能システムは、アクションの膨大な例を研究し、トランスフォーマーを使用してそれらのアクションのパターンを特定し、報酬とペナルティのシステムを通じてパフォーマンスを最適化するように設計されています。
トレーニング プロセスは、ロボットの単純化された 2 次元計算モデルから始まりました。軌道の最適化 (ロボットにとって物理的に実現可能な動きを計算する技術) を採用して、チームは 180,000 もの印象的な速歩とジャンプの短いシーケンスを生成しました。これらのシーケンスにはロボットの脚に必要な関節力が含まれており、約 15.5 時間の動きをわずか 8 分で作成しました。
強化学習フェーズでは、人工知能はこれらのスキルを選択して適応することを学習し、試行錯誤を通じて階段、岩、障害物、隙間、起伏の多い地形のシミュレーションをナビゲートしました。これはニュースに価値を加える重要な要素であり、システムの効率性と適応性を示します。
デジタルシミュレーションでは、ロボット犬は以前に記録された動きを単にコピーするだけではありませんでした。これは、3 次元地形の補正を実行し、丸太を飛び越えるなどの予期せぬ状況に対応する能力を実証しました。これは、平坦な地形に対する元のトレーニング データの一部ではなかった動作です。
研究者らはその後、ロボットの深度カメラとライダースキャナーをシミュレーションに直接統合するようにシステムを構成し、環境の認識を強化しました。
屋内テストでは、HOUND は高さ 60 センチメートルの障害物を乗り越え、一時的に時速 15 キロメートルの速度に達しました。ロボットは3段の階段も無事に下りることができた。一般に、彼は低速で平坦でない地形を速歩することを選択する一方、高速になると、または段差、障害物、または大きなギャップに遭遇した場合にはジャンプすることがより頻繁になることが観察されました。ギアを自由に選択できるバージョンの AI システムは、ジョギングやジャンプのみに制限されたバージョンと比較して、さまざまなシミュレート環境にわたってより一貫したパフォーマンスを示しました。
研究者らは、この技術が災害地帯や車輪付き機械ではアクセスが難しいその他の場所をロボットが移動するのを支援する可能性があることを示唆しており、この技術革新の実際的な影響を強調しています。ただし、KAIST HOUND の現在の構造では 2 つの歩行オプションのみが可能であり、主に前進に重点が置かれています。研究チームの次の目標は、素早い回転、横方向の動き、這うなどのその他の行動です。この点は「まだわかっていないこと」を表しており、研究の全体像を示しています。





