
Inteligência artificial capacita cão robô a escalar escadas, explorar florestas e saltar obstáculos

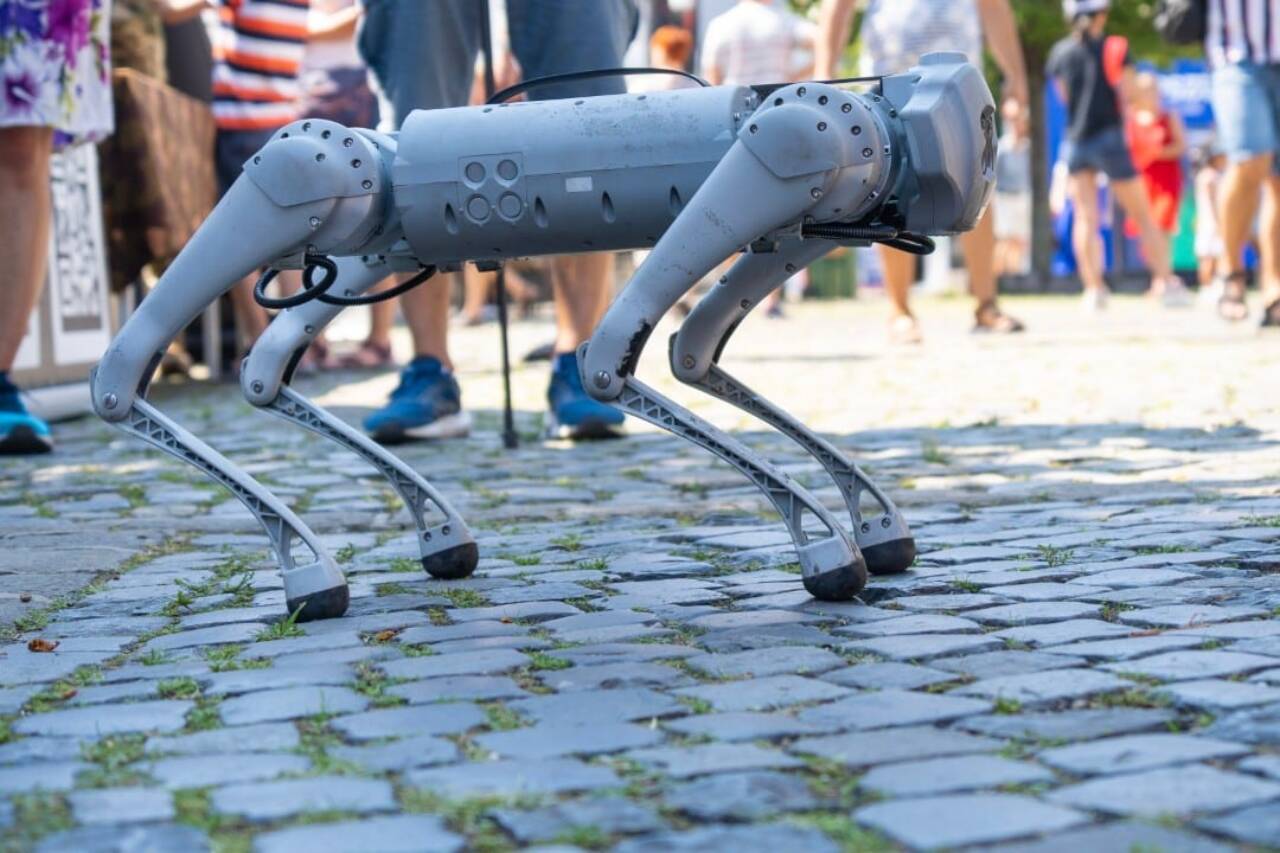
Um robô quadrúpede demonstrou a capacidade de alterar sua forma de locomoção de maneira autônoma, adaptando-se a ambientes desafiadores como florestas, escadarias e percursos com diversos obstáculos. A máquina consegue alternar entre um trote estável e uma passada mais rápida e saltitante sem intervenção humana, marcando um avanço significativo na autonomia robótica.
Conhecido como KAIST HOUND, este robô de 45 quilos utiliza câmeras e tecnologia lidar para escanear o terreno à sua frente. Com base nesses dados, ele seleciona a marcha mais adequada e ajusta seus movimentos em tempo real. Em testes realizados ao ar livre, o robô percorreu com sucesso um trecho de 1,1 quilômetro em um campus universitário e uma trilha florestal de 0,3 quilômetro, enfrentando raízes, troncos e folhas escorregadias. Os pesquisadores detalharam a arquitetura robótica no dia 15 de julho, na revista Science Robotics.
A adaptabilidade na locomoção do robô e sua técnica de treinamento
A capacidade de animais mudarem sua marcha conforme a velocidade e o terreno é um comportamento natural — um cachorro, por exemplo, pode trotar cautelosamente em solo irregular antes de saltar um galho. Replicar essa adaptabilidade em robôs é um desafio, visto que diferentes movimentos são geralmente controlados por sistemas de codificação distintos, e a transição entre eles pode causar atrasos e desequilíbrio no robô.
Para superar essas dificuldades, os pesquisadores desenvolveram um método de treinamento inovador denominado aprendizado por reforço baseado em transformadores pré-treinados em ação (APT-RL). Este sistema de inteligência artificial foi projetado para estudar vastos exemplos de ações, usar um transformador para identificar padrões nessas ações e, em seguida, otimizar o desempenho através de um sistema de recompensas e penalidades.
O processo de treinamento teve início com um modelo computacional bidimensional simplificado do robô. Empregando a otimização de trajetória – uma técnica que calcula movimentos fisicamente viáveis para o robô – a equipe gerou impressionantes 180.000 sequências curtas de trotes e saltos. Essas sequências incluíam as forças articulares necessárias para as pernas do robô e representaram aproximadamente 15,5 horas de movimento, criadas em apenas oito minutos.
Durante a fase de aprendizado por reforço, a inteligência artificial aprendeu a escolher e adaptar essas habilidades, navegando por simulações de escadas, pedras, obstáculos, vãos e terrenos acidentados através de tentativa e erro. Este é um elemento crucial que adiciona valor à notícia, mostrando a eficiência e a adaptabilidade do sistema.
Nas simulações digitais, o cão robô foi além de simplesmente copiar os movimentos previamente gravados. Ele demonstrou a capacidade de realizar correções para terrenos tridimensionais e responder a situações imprevistas, como saltar sobre um tronco, um comportamento que não fazia parte dos dados de treinamento originais para terreno plano.
Posteriormente, os pesquisadores configuraram o sistema para integrar a câmera de profundidade e o scanner lidar do robô diretamente na simulação, aprimorando sua percepção do ambiente.
Em um teste em ambiente fechado, o HOUND superou um obstáculo de 60 centímetros de altura, alcançando brevemente a velocidade de 15 km/h. O robô também conseguiu descer uma escada de três degraus. Observou-se que ele geralmente optava por trotar em velocidades mais baixas e em terrenos irregulares, enquanto o salto se tornava mais frequente em velocidades mais altas ou ao encontrar degraus, obstáculos ou vãos maiores. A versão do sistema de IA que podia escolher livremente entre as marchas mostrou um desempenho mais consistente nos diferentes ambientes simulados, em comparação com as versões restritas a apenas trotar ou saltar.
Os pesquisadores sugerem que essa tecnologia tem o potencial de auxiliar robôs na navegação em zonas de desastre ou em outros locais de difícil acesso para máquinas com rodas, destacando o impacto prático dessa inovação. Contudo, a estrutura atual do KAIST HOUND permite apenas duas opções de marcha e foca principalmente no movimento para a frente. Giros rápidos, movimentos laterais e outros comportamentos, como rastejar, permanecem como próximos objetivos para a equipe de pesquisa. Este ponto representa “o que ainda não se sabe”, entregando um panorama completo da pesquisa.





