La inteligencia artificial permite al perro robot subir escaleras, explorar bosques y saltar obstáculos

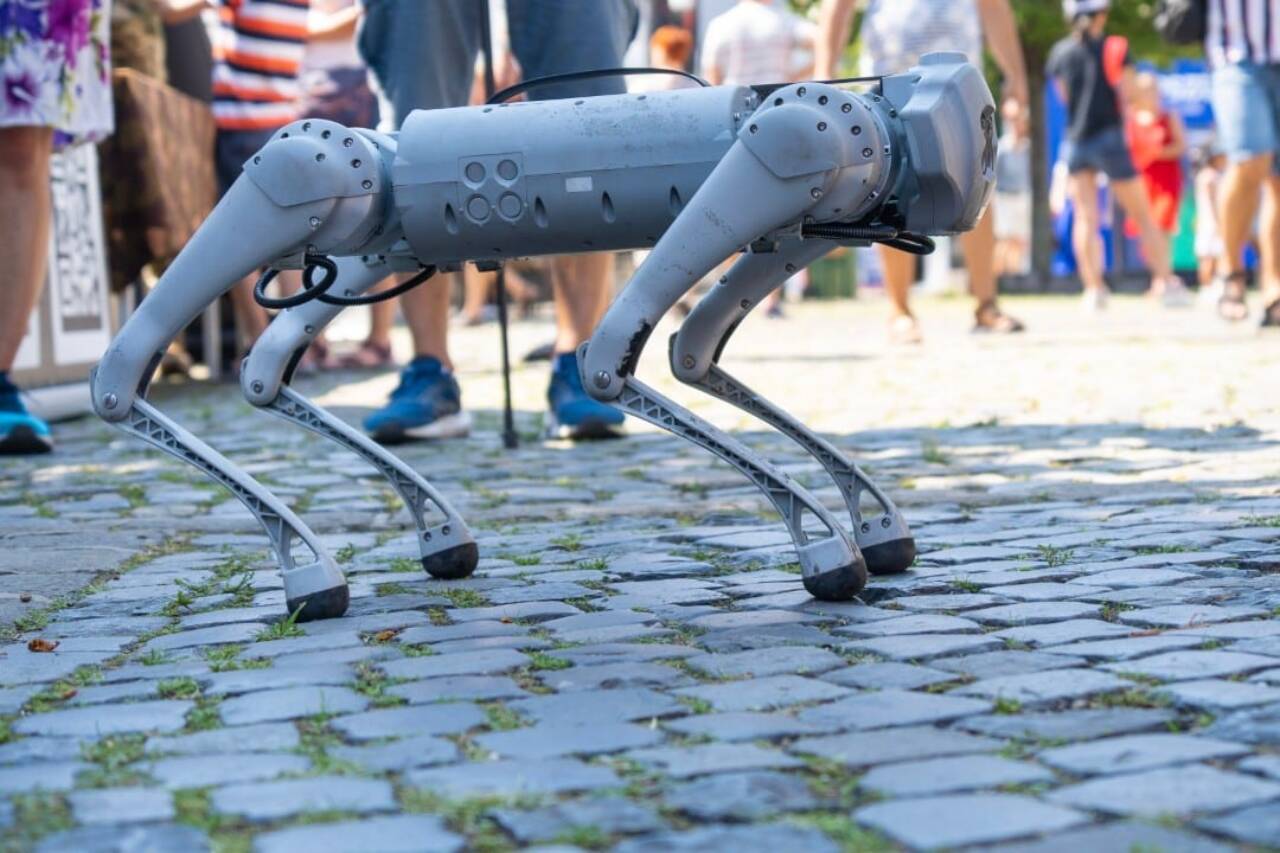
Un robot cuadrúpedo demostró la capacidad de cambiar su modo de locomoción de forma autónoma, adaptándose a entornos desafiantes como bosques, escaleras y rutas con diversos obstáculos. La máquina puede cambiar entre un trote estable y una zancada más rápida y saltarina sin intervención humana, lo que supone un avance significativo en la autonomía robótica.
Conocido como KAIST HOUND, este robot de 100 libras utiliza cámaras y tecnología lidar para escanear el terreno frente a él. En base a estos datos, selecciona la marcha más adecuada y ajusta tus movimientos en tiempo real. En las pruebas realizadas al aire libre, el robot cubrió con éxito un tramo de 1,1 kilómetros en un campus universitario y una pista forestal de 0,3 kilómetros, enfrentándose a raíces, troncos y hojas resbaladizas. Los investigadores detallaron la arquitectura robótica el 15 de julio en la revista Science Robotics.
Adaptabilidad en la locomoción de robots y su técnica de entrenamiento.
La capacidad de los animales de cambiar su forma de andar dependiendo de la velocidad y el terreno es un comportamiento natural: un perro, por ejemplo, puede trotar con cautela en un terreno irregular antes de saltar una rama. Replicar esta adaptabilidad en robots es un desafío, ya que los diferentes movimientos suelen estar controlados por diferentes sistemas de codificación, y la transición entre ellos puede provocar retrasos y desequilibrios en el robot.
Para superar estas dificultades, los investigadores desarrollaron un método de entrenamiento innovador llamado aprendizaje por refuerzo basado en transformadores en acción previamente entrenados (APT-RL). Este sistema de inteligencia artificial está diseñado para estudiar amplios ejemplos de acciones, utilizar un transformador para identificar patrones en esas acciones y luego optimizar el rendimiento a través de un sistema de recompensas y sanciones.
El proceso de formación comenzó con un modelo computacional bidimensional simplificado del robot. Empleando la optimización de la trayectoria, una técnica que calcula movimientos físicamente factibles para el robot, el equipo generó la impresionante cantidad de 180.000 secuencias cortas de trotes y saltos. Estas secuencias incluían las fuerzas articulares necesarias para las piernas del robot y representaban aproximadamente 15,5 horas de movimiento, creadas en sólo ocho minutos.
Durante la fase de aprendizaje por refuerzo, la inteligencia artificial aprendió a elegir y adaptar estas habilidades, navegando simulaciones de escaleras, rocas, obstáculos, huecos y terreno accidentado mediante prueba y error. Este es un elemento crucial que añade valor a la noticia, mostrando la eficiencia y adaptabilidad del sistema.
En las simulaciones digitales, el perro robot fue más allá de simplemente copiar movimientos previamente grabados. Demostró la capacidad de realizar correcciones para terreno tridimensional y responder a situaciones imprevistas, como saltar sobre un tronco, un comportamiento que no formaba parte de los datos de entrenamiento originales para terreno plano.
Posteriormente, los investigadores configuraron el sistema para integrar la cámara de profundidad del robot y el escáner lidar directamente en la simulación, mejorando su percepción del entorno.
En una prueba cubierta, HOUND superó un obstáculo de 60 centímetros de altura y alcanzó brevemente una velocidad de 15 km/h. El robot también logró bajar una escalera de tres escalones. Se observó que generalmente optaba por trotar a velocidades más bajas y en terrenos irregulares, mientras que los saltos se hacían más frecuentes a velocidades más altas o al encontrar escalones, obstáculos o huecos más grandes. La versión del sistema de IA que podía elegir libremente entre marchas mostró un rendimiento más consistente en diferentes entornos simulados, en comparación con las versiones restringidas a simplemente trotar o saltar.
Los investigadores sugieren que esta tecnología tiene el potencial de ayudar a los robots a navegar por zonas de desastre u otros lugares de difícil acceso para las máquinas con ruedas, lo que destaca el impacto práctico de esta innovación. Sin embargo, la estructura actual de KAIST HOUND sólo permite dos opciones de marcha y se centra principalmente en el movimiento hacia adelante. Los giros rápidos, los movimientos laterales y otros comportamientos como gatear siguen siendo los próximos objetivos del equipo de investigación. Este punto representa “lo que aún no se sabe”, proporcionando una visión completa de la investigación.