Investigadores en China crean un robot volador autónomo que imita los movimientos exactos de aves reales
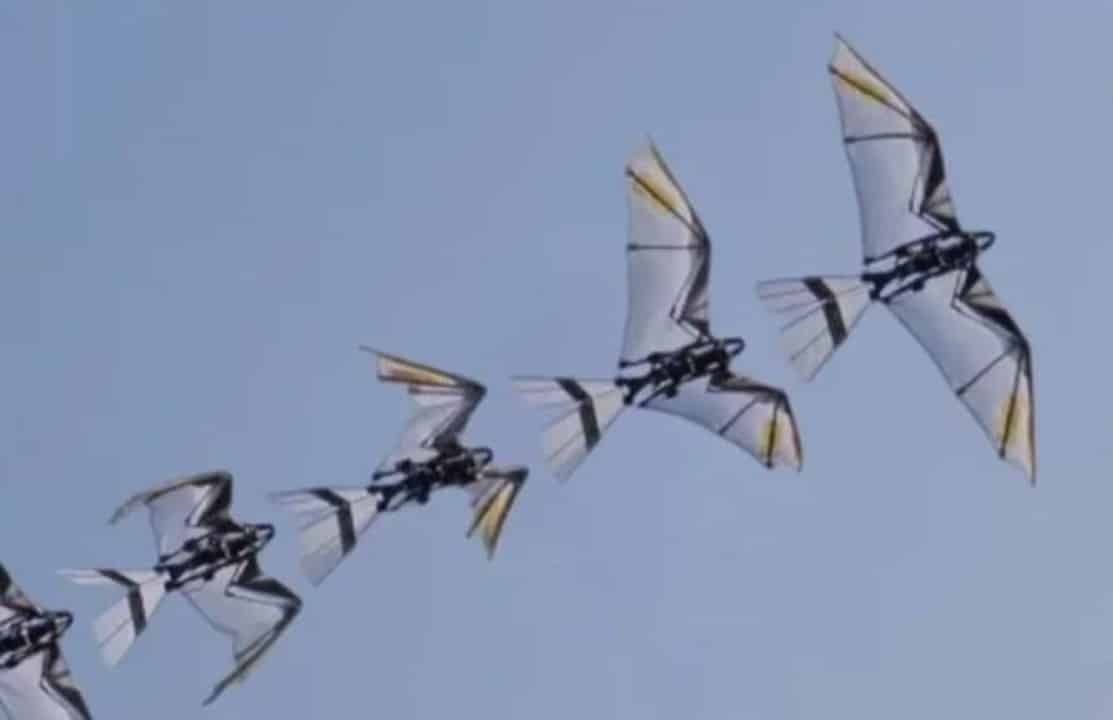
Pesquisadores de Northwestern Polytechnical University desarrolló el RoboFalcon 2.0. La institución de educación superior está ubicada en la ciudad de Xi’an, provincia de Shaanxi, China. El dispositivo consta de un robot biomimético avanzado. Ele puede realizar despegues de forma totalmente autónoma. La máquina reproduce exactamente los patrones de vuelo observados en la naturaleza en aves y murciélagos durante sus movimientos. El proyecto supone un importante avance en la ingeniería aeroespacial centrada en la biología aplicada a la tecnología.
El prototipo utiliza un complejo mecanismo mecánico. El sistema integra aleteo, barrido y plegado de las alas. La operación se produce en un ciclo continuo e ininterrumpido durante el movimiento en el aire. La innovación Essa resuelve los desafíos históricos de la robótica aérea biomimética que han enfrentado los científicos durante décadas. Los Modelos anteriores dependían de plataformas de lanzamiento o asistencia externa. El nuevo formato permite un control direccional extremadamente preciso incluso a velocidades muy bajas.
Mecánica y materiales del prototipo Arquitetura.
El equipo tiene un peso físico aproximado de 800 gramos. La envergadura alcanza los 1,2 metros de punta a punta. El sistema de accionamiento central utiliza un único motor de alta capacidad y respuesta rápida. El componente principal Este está conectado a un mecanismo de transmisión de balancín cónico. La pieza actúa como responsable directa de transferir el movimiento continuo a las alas del robot. La construcción requiere materiales extremadamente ligeros para mantener la viabilidad aerodinámica.
Las alas del dispositivo están divididas en tres segmentos estructurales distintos. Una membrana de poliéster de alta resistencia mecánica recubre toda la superficie de apoyo del equipo. El material sintético garantiza la flexibilidad necesaria durante ciclos de batido rápidos y repetitivos. Los componentes internos de desacoplamiento Mecanismos permiten una variación independiente y simultánea en flexión y barrido. La configuración crea planos llamativos inclinados. La forma imita perfectamente a los pájaros en vuelo lento.
El desarrollo de máquinas que reproduzcan el vuelo biológico requiere una precisión milimétrica en el montaje. La integración de componentes mecánicos y electrónicos miniaturizados exige pruebas exhaustivas de fatiga del material. El equipo de ingenieros chinos evolucionó el diseño a partir de un modelo inicial. La primera versión apareció en 2021. El equipo anterior tenía severas restricciones operativas y solo realizaba vuelos de crucero en línea recta. El trabajo actual se centra en la maniobrabilidad en espacios reducidos y la capacidad de despegue vertical.
Dinâmica del ciclo de movimiento integrado
El patrón de movimiento conocido como beat-sweep-fold combina tres acciones mecánicas esenciales en cada ciclo completo. El movimiento ventral anterior genera la mayor parte de la fuerza de elevación. La acción se produce durante el fuerte descenso del ala. El movimiento ascendente se produce con la estructura parcialmente retraída para minimizar la resistencia aerodinámica contra el viento. La coordinación exacta entre estas fases activa e inactiva determina la eficiencia energética general del equipo volador.
El ángulo de barrido del ala varía entre 5 y 25 grados durante el funcionamiento normal. La modulación continua cambia el momento de cabeceo de una manera estrictamente controlada por el procesador central del sistema. Amplitudes un mayor movimiento fortalece el llamado vórtice del borde de ataque en las superficies del ala. El fenómeno físico mejora sustancialmente el rendimiento de elevación del robot a bajas velocidades de desplazamiento. La aerodinámica inherentemente inestable de los vuelos lentos requiere respuestas de fracciones de segundo de los actuadores mecánicos.
El plegado estratégico de las alas contribuye directamente a mantener la estabilidad en las fases inactivas del ciclo de vuelo. La integración fluida de los tres movimientos proporciona maniobras de alta precisión en modo estacionario. El robot pasa al vuelo horizontal dirigido sin perder altitud ni estabilidad lateral. Simulación dinámica Modelos implementó un control derivativo integral proporcional para gestionar el proceso de despegue. La automática continua Ajustes mantuvo el equipo estable con velocidades de viento inferiores a tres metros por segundo.
Aerodinámica Ensaios en túnel de viento
Los investigadores llevaron a cabo una serie de experimentos prácticos en un gran túnel de viento abierto. Las evaluaciones técnicas sometieron el prototipo a velocidades controladas que oscilaban entre cero y siete metros por segundo. Una celda de carga de seis componentes registró rigurosamente todas las fuerzas físicas aplicadas a la estructura del robot. Las mediciones confirmaron un aumento consistente y documentado en la sustentación media con una mayor amplitud de barrido.
El empuje neto generado por la máquina se mantuvo notablemente estable en diferentes frecuencias de funcionamiento del motor. El momento de cabeceo se volvió positivo cuando el flujo del túnel alcanzó velocidades más altas durante las pruebas. El comportamiento aerodinámico indica un control direccional adecuado incluso bajo la tensión continua de las corrientes de aire. Los resultados finales mostraron desviaciones estándar muy bajas en los gráficos de rendimiento generados por las computadoras. La coherencia de los datos recopilados confirmó la repetibilidad de las mediciones en un entorno de laboratorio estrictamente controlado.
El proyecto de ingeniería presentó características operativas específicas validadas durante pruebas de laboratorio:
- Capacidade vuelo conectado probado con trayectoria estable y totalmente predecible.
- Ajuste mecánico independiente de la amplitud para un control exacto del ángulo de