
Robô Curiosity mapeia polígonos em Marte enquanto lida com roda danificada

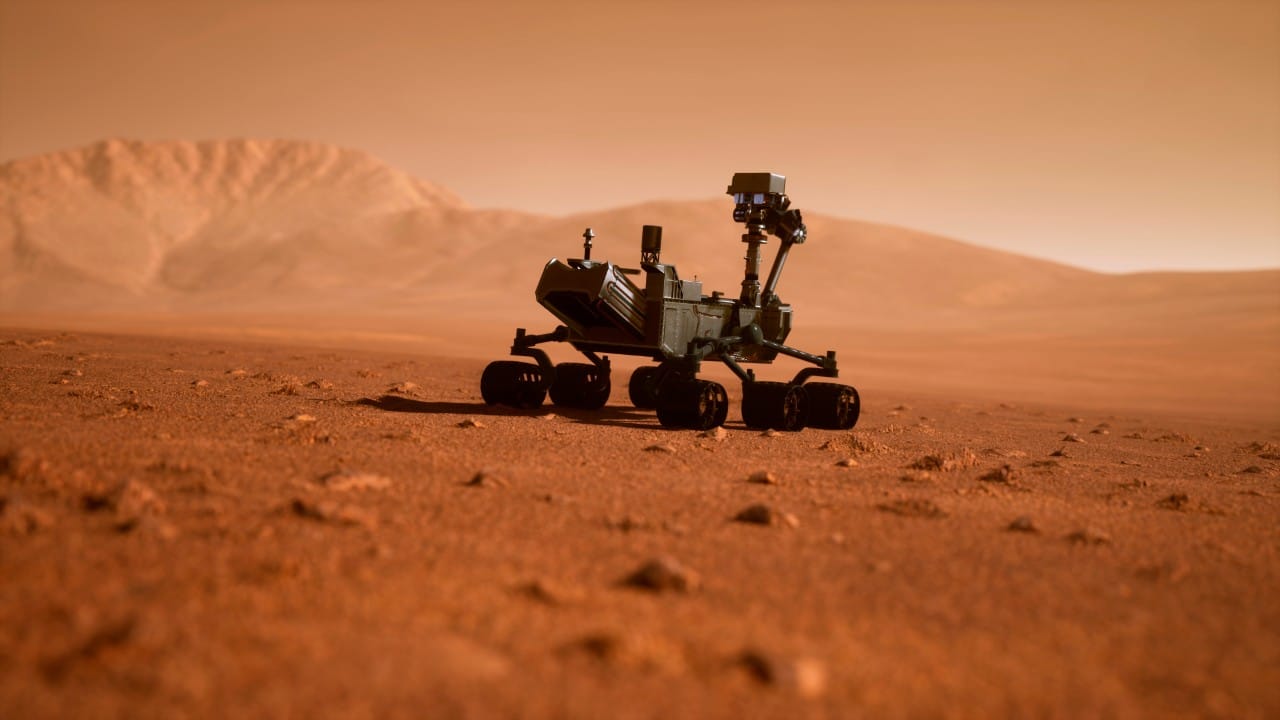
O equipamento de exploração espacial Curiosity, operado pela agência norte-americana NASA, identificou uma ampla extensão de formações geológicas que lembram colmeias na área conhecida como Valle Grande, no Planeta Vermelho. Apesar do entusiasmo científico gerado pelo achado, registros fotográficos capturados pelo robô no dia 23 de julho de 2026 mostram avarias significativas em um de seus componentes de tração.
A jornada até essa descoberta começou quando os controladores da missão direcionaram o veículo para um setor específico do terreno. Observações orbitais e imagens prévias captadas pelo próprio maquinário sugeriam que essa zona apresentava uma coloração mais clara e um relevo aparentemente livre de grandes obstáculos.
Assim que o equipamento alcançou as coordenadas estipuladas, os pesquisadores responsáveis pela navegação depararam-se com um cenário geológico atípico. O solo exibia um padrão geométrico complexo, repleto de figuras poligonais distribuídas pela crosta que remetem visualmente à estrutura interna de ninhos de abelhas.
Próximo a esses desenhos naturais, o terreno revelou uma camada de pequenas pedras de coloração escura. Como a atmosfera do planeta vizinho possui uma densidade extremamente baixa e oferece pouca resistência contra a entrada de bólidos espaciais, os especialistas suspeitam que esses fragmentos sejam detritos ejetados por colisões antigas e acumulados sobre a poeira local.
Os cientistas da missão publicaram um relatório detalhando que a origem exata desse material rochoso permanece sob investigação. As hipóteses atuais sugerem que as pedras podem ter deslizado de elevações superiores, resultado de impactos ocorridos muito além das fronteiras da cratera Gale, ou até mesmo corpos celestes originários de outras partes do sistema solar.
Avaliações químicas de amostras escuras encontradas anteriormente pelo robô apontaram uma alta concentração de níquel, um metal abundante em meteoritos, mas raro na geologia nativa do planeta. Os pesquisadores agora buscam determinar se todos os seixos escuros espalhados pela região compartilham essa mesma assinatura extraterrestre, exigindo análises complementares dos instrumentos de bordo.
Conforme o veículo avançava pelas encostas do vale, as rachaduras geométricas no solo continuavam a aparecer até o limite do horizonte visível pelas lentes das câmeras. A equipe técnica relatou que, embora o robô já tenha cruzado com texturas parecidas no passado, a extensão colossal desse campo específico representa um registro inédito na história da exploração marciana.
Ashwin Vasavada, pesquisador principal do projeto lotado no Laboratório de Propulsão a Jato da NASA, na Califórnia, expressou o impacto visual da descoberta em um documento oficial. O especialista afirmou que o maquinário já transmitiu imagens de paisagens incríveis, mas a vastidão desse padrão geométrico impressionou profundamente toda a equipe de geólogos.
Os dados de telemetria indicam que cada figura geométrica mede entre 4 e 8 centímetros de diâmetro, dimensões que os cientistas estão cruzando com análises químicas para entender o processo de formação. O padrão se repetiu inclusive nas encostas de uma elevação solitária de 6 metros de altura, batizada pelos pesquisadores de “Miraflores”.
A principal linha de investigação aponta que essas marcas surgiram a partir do ressecamento de lama antiga, indicando ciclos de umidade e seca que reforçam a teoria de que o planeta já reuniu condições favoráveis à vida microbiana no passado. Outra possibilidade estudada envolve a dilatação e contração térmica da crosta, um processo mecânico que expulsa a umidade residual dos sedimentos ao longo de milênios.
O contraponto dessa rica colheita de dados científicos ocorreu durante a rotina de inspeção de hardware. O robô utiliza seu braço robótico para fotografar o próprio chassi periodicamente, garantindo que os engenheiros na Terra monitorem o desgaste físico das peças.
As fotografias recebidas em 23 de julho de 2026 confirmaram que a degradação do alumínio em uma das rodas atingiu um estágio crítico. A progressão dos furos e rasgos, no entanto, manteve-se dentro da margem de tolerância projetada quando comparada aos registros feitos em março do mesmo ano.
A agência espacial não emitiu ordens de reparo imediato ou paralisação das atividades científicas. Os engenheiros possuem um catálogo de estratégias de contingência prontas para prolongar a vida útil do sistema de locomoção e garantir que a coleta de dados continue sem interrupções.
O catálogo de preservação do maquinário conta com táticas específicas de contingência já em andamento durante a navegação diária:
- Mapeamento de rotas que evitem pedras pontiagudas, priorizando leitos de areia fina para o deslocamento seguro.
- Execução de um sistema operacional atualizado em 2017, projetado exclusivamente para mitigar o desgaste mecânico.
O mecanismo de controle de tração processa informações do terreno instantaneamente para modular a rotação individual de cada eixo. Essa inteligência artificial básica reduz a força de impacto quando o metal entra em contato com superfícies rígidas, preservando a integridade do cilindro.
O código de programação monitora as variações no sistema de suspensão para mapear exatamente onde cada pneu toca o solo. A partir dessa leitura tridimensional, o computador central calibra a aceleração exata necessária para impedir derrapagens, maximizando a aderência no cascalho solto.
Estratégias extremas da engenharia para salvar a mobilidade do robô
Se a fadiga do material ultrapassar o limite de segurança, os controladores de voo acionarão um protocolo radical de amputação mecânica. O objetivo dessa manobra é forçar o desprendimento total da seção interna da roda rasgada, eliminando o peso morto e o risco de travamento do eixo.
Documentos técnicos da missão explicam que o design original do trem de pouso previu a destruição gradual do alumínio durante a travessia de terrenos hostis. Uma única roda possui capacidade estrutural para suportar perfurações massivas antes que a capacidade de deslocamento do veículo sofra qualquer limitação real.
Simulações executadas no campo de testes da agência espacial utilizando o protótipo Scarecrow comprovaram a resiliência do projeto. Os ensaios demonstraram que o maquinário consegue navegar perfeitamente apoiado apenas no aro remanescente, mesmo após a perda total das travas de tração, desde que os fragmentos soltos sejam ejetados do sistema.
As travas de tração, conhecidas tecnicamente como grousers, são as lâminas em zigue-zague que agarram o solo. O perigo iminente reside na possibilidade de essas peças quebrarem e dobrarem para dentro, criando pontas afiadas que poderiam rasgar os cabos de energia que alimentam os motores elétricos embutidos nos eixos.
Para neutralizar essa ameaça elétrica, os engenheiros planejam usar a própria topografia marciana como ferramenta de corte. A estratégia envolve encontrar uma formação rochosa específica que sirva como alavanca natural para arrancar a chapa de metal comprometida.
Os testes na Terra validaram duas manobras de extricação, batizadas pelos técnicos de movimentos de torção e inclinação direcional. O procedimento exige que o piloto do robô enganche a parte rasgada em uma pedra sólida e aplique torque máximo nos motores intactos, rasgando o alumínio até que a peça defeituosa caia no solo.
A equipe de operações mantém o otimismo de que essas medidas drásticas permanecerão apenas como teoria nos manuais de contingência. Ter um plano de emergência testado oferece segurança para que a missão prossiga com seu cronograma de pesquisas, ampliando o legado científico de um equipamento que mapeia o planeta vizinho há 14 anos.



