

ユニバーシティ・カレッジ・ロンドンの研究者らは、人類で初めて月面に軟着陸したソ連の探査機ルナ9号の探索が大幅に進歩したと発表した。 1966 年 2 月 3 日に宇宙開発競争のランドマークとなったこの宇宙船は、ソ連時代の計算の不正確さのため、ちょうど 60 年間その行方が謎とされていました。最近の研究では、人工知能アルゴリズムを使用して、米国宇宙機関の月偵察オービター探査機が撮影した数千枚の高解像度写真を分析した。
科学者ルイス・ピノー率いるチームは、月の地形を探索するための「You-Only-Look-Once—Extraterrestrial Artifact」と呼ばれる特別なツールを開発しました。このソフトウェアは、月のクレーターや岩石の自然地質と一致しない金属の異常や影を識別するように訓練されました。この方法により、当初の25平方キロメートルの捜索範囲は、歴史的なモジュールの残骸が含まれる可能性が高いいくつかの特定の地点に縮小されました。
- YOLO-ETA アルゴリズムは、ルナ 16 号ミッションなどの他の着陸地点でも検証されています。
- システムの精度により、オケアナス・プロセラームの玄武岩によって引き起こされる誤検知を排除することができました。
- 新しい分析は、1960 年代の時代遅れの遠隔測定機器によって引き起こされたデータの歪みを修正します。
最初の月面画像送信の遺産
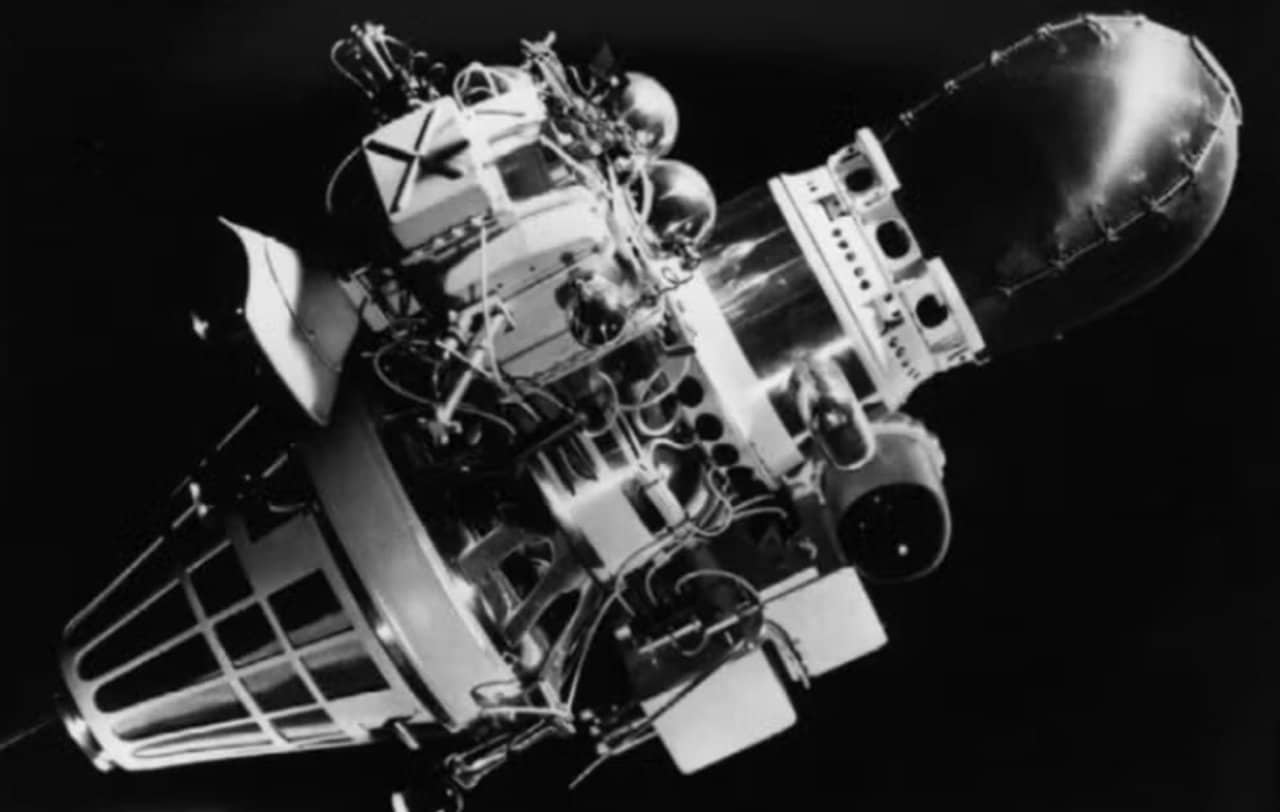
ルナ 9 号のミッションは、月の表面が移動する塵の厚い層で構成されていないことを証明したため、宇宙探査の歴史の基礎となっています。このソ連の成功以前、多くの科学者は、衛星に着陸しようとする物体は完全に地面に沈んでしまうのではないかと懸念していました。膨張可能な衝撃吸収材と 4 枚の花びら形のパネルを備えた球形のカプセルは安定し、月の地平線の最初のパノラマ写真を地球に送信しました。
探査機の運用は、化学電池が現場で永久に使い果たされるまで、わずか 3 地球日しか続きませんでした。運用期間は短かったにもかかわらず、送信されたデータは、アポロ計画を含む将来の有人ミッションを計画するために不可欠でした。 1966 年以降の探査機の沈黙とオシアナス プロセララムの広大さにより、従来の望遠鏡や地図探査機では物体の物理的な位置を特定することはほぼ不可能な作業となっていました。
古代宇宙遺物の特定における課題
2009年にルナ9号を発見しようとした前回の試みは、研究者らが旧ソ連から提供された座標に依存していたため失敗に終わった。その後の研究では、探査機が地表で跳ね返り、予測された最初の衝突点から数キロメートル離れたところで静止した可能性があることが示された。この不規則な軌道は、月の GPS システムの欠如と相まって、軌道地図作成の作業を数十年にわたって困難にし、ソ連の先駆者は空間的匿名性を保てなくなりました。
新しいアルゴリズムは、地理座標のみに依存するのではなく、人工パターンの視覚認識に依存することで、これらの制限を克服します。このプログラムは、月のレゴリスの質感を調べて、微小隕石の衝突に耐えた衝撃や金属反射の証拠を調べます。この現代の科学的アプローチにより、ルナ 9 号カプセルのような小さな物体を、火山平原に点在する同様の大きさの岩石と区別することが可能になります。
2026年の国際協力と新たな使命
ソ連の探査機が眠っている可能性のある場所の発見は、現代の宇宙探査と技術協力にとって戦略的な時期に行われた。インドのチャンドラヤーン2号ミッションは、2026年3月に対象地域上空を飛行する予定の軌道を予定しており、英国の人工知能が取得したデータを検証するために使用される。インドの探査機の高性能カメラは、YOLO-ETA アルゴリズムによってマークされた地点のクローズアップ画像を撮影すると期待されています。
ルナ9号による視覚的な確認は、歴史的な救助としてだけでなく、60年間にわたって月の環境にさらされた材料の耐久性テストとしても役立つだろう。科学者は、真空、太陽放射、極端な温度変動がモジュールのアルミニウム構造や電子部品にどのような影響を与えるかを理解することに興味を持っています。このデータは、今後数年間に月で長期間運用される恒久的な基地や設備を構築する上で貴重です。
ルナ9号の月面着陸の特徴
最終タッチダウンまでコンピュータ制御の推進システムを使用する現代のモジュールとは異なり、ルナ 9 号はカプセル射出方式を使用しました。ブレーキエンジンは降下速度を低下させたが、探査機の主要部分はエアバッグで保護された科学球に衝突して解放されるように設計されていた。このプロセスにより、予測不可能な最終的な変位が生成され、オシアナス・プロセララムで長期間にわたって物体が消滅する原因となりました。
探査機の構造は、テレビカメラと放射線センサーを過酷な環境から保護する気密システムで構成されていました。着陸後、金属製の「花びら」が開き、探査機が姿勢を正して周囲の地形の写真スキャンを開始できるようになりました。これらの構造の詳細は、まさに機械学習アルゴリズムが月の夜明けと夕暮れ時に投影される影の中で識別しようとしているものです。
現代空間考古学の展望
人類が継続的な有人および商業ミッションで月に帰還する計画を立てる中、宇宙考古学の分野は重要性を増しています。ルナ9号のような歴史的な着陸地点を特定して保護することは、冷戦時代の技術遺産を保存したい宇宙機関にとって優先事項である。正確な位置があれば、今後の探査では、採掘作業や月面インフラの建設中にこれらの遺物が偶発的に損傷することを避けることができます。
さらに、古代の物体に関する情報を取得することは、宇宙空間の物質の老化モデルを校正するのに役立ちます。ルナ9号の花びらが静電気粉塵の蓄積にどのように反応するかを観察することで、将来の月面コロニーで太陽電池パネルを清潔に保つ方法のヒントが得られる可能性がある。この研究で適用された AI テクノロジーは、ルナ 13 号や米国初のサーベイヤーモジュールなど、他の失われた探査機の位置を特定する先例を作りました。
月の地質学におけるオシアナス・プロセララムの重要性
ルナ9号の着陸地点であるオシアナス・プロセラームは、太古の玄武岩質溶岩の噴出によって形成された、地球上で目に見える暗黒の「斑点」の中で最大のものである。この広大な平原には比較的平坦な地形があり、これが史上初の軟着陸の成功に不可欠でした。ただし、領域が均一であるため、最先端の画像処理ツールの助けを借りずに小さな人工物体を識別することも困難になります。
暗い玄武岩上の太陽光の変化はコントラストを生み出し、軌道写真の一般的な人間の目にスペースデブリをカモフラージュすることができます。機械学習を使用すると、これらの自然な干渉を除去し、自然界では自然発生的に発生しない幾何学的特徴に焦点を当てることができます。この方法論の成功は、太陽系の他の天体の表面にある物体を監視しカタログ化する能力における質的な飛躍を表しています。
結果を確実に確認するための次のステップ
研究グループは現在、影を長くして観察しやすくする斜めの太陽光で写真を取得するため、新しい探査機の打ち上げ時期を待っている。この技術は、特定された物体が実際にソ連の探査機なのか、それとも単なる異常な岩層なのかを確認するために不可欠です。反射光のスペクトル分析を使用して、月のレゴリスには本来存在しない加工された金属の存在を検出することもできます。
2026 年にインドのミッションによってその位置が確認されれば、ルナ 9 号はもはや謎ではなく、地図化された歴史的記念碑となるでしょう。このプロセスは、従来の科学が解明できなかった数十年来の謎を大規模データテクノロジーがどのように解決できるかを示しています。月に対する世界的な関心は、前世紀に始まった宇宙探査の歴史における未開の章を閉じることの重要性を改めて認識させています。





