Protótipo de robô pássaro realiza decolagem autônoma e imita biologia aviária em testes na China

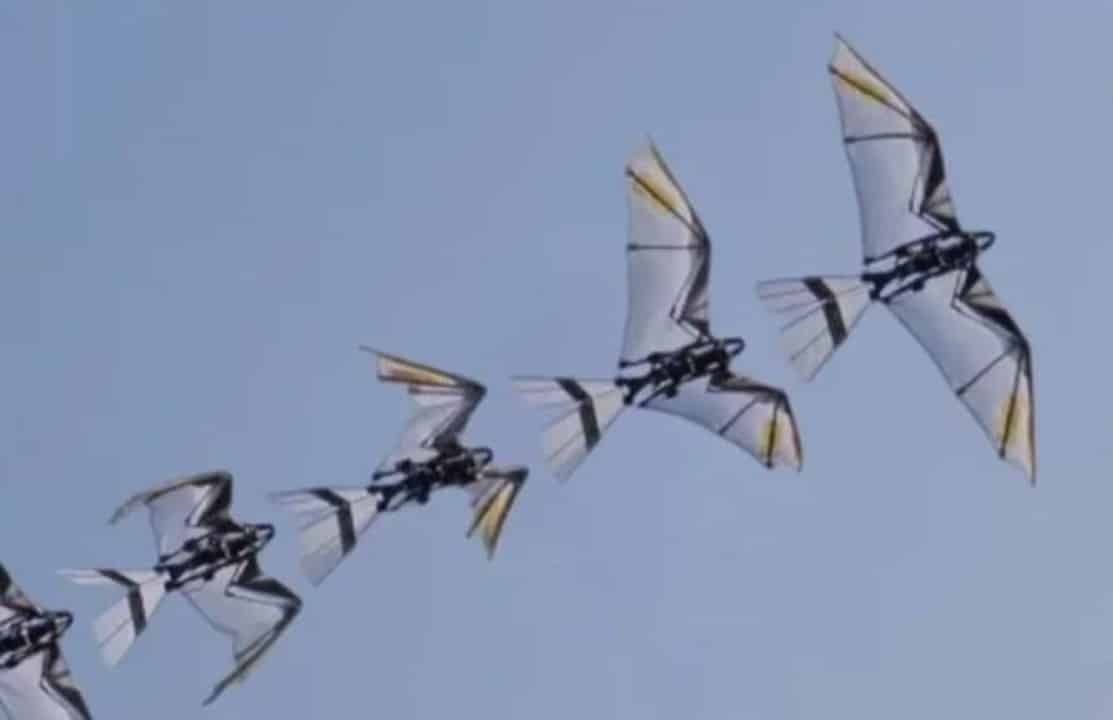
Engenheiros da Northwestern Polytechnical University, situada em Xi’an, alcançaram um marco significativo na engenharia aeronáutica ao desenvolver um sistema robótico que replica com alta fidelidade a mecânica de voo de aves e morcegos. O dispositivo, denominado RoboFalcon 2.0, supera limitações históricas de modelos anteriores ao executar decolagens sem auxílio externo e manter estabilidade em baixas velocidades. A inovação reside na capacidade de integrar movimentos complexos das asas em um ciclo contínuo, permitindo um controle aerodinâmico refinado.
A tecnologia biomimética aplicada neste projeto visa resolver desafios persistentes na robótica aérea, especificamente a dependência de lançadores externos ou a incapacidade de realizar manobras lentas e precisas. Testes rigorosos conduzidos em laboratórios e túneis de vento validaram a eficácia do sistema sob condições variadas, demonstrando que a imitação biológica pode oferecer soluções práticas para a navegação autônoma.
Entre os principais avanços técnicos observados, destacam-se a capacidade de manter uma trajetória estável durante voos amarrados (tethered) e o ajuste independente de amplitudes para o controle de arfagem. O sistema também permite uma frequência de batimento ajustável que pode chegar a 7,5 Hz, oferecendo versatilidade operacional.
Especificações e engenharia do dispositivo
O RoboFalcon 2.0 apresenta dimensões e peso otimizados para simular o porte de uma ave de rapina média, pesando aproximadamente 800 gramas e possuindo uma envergadura de 1,2 metro. A estrutura central de acionamento é alimentada por um motor único, que se conecta a um mecanismo do tipo rocker cônico. Esta configuração mecânica é responsável pela transmissão eficiente da energia cinética do motor para as asas, garantindo a sincronia necessária para o voo.
As asas foram projetadas com uma divisão estratégica em três segmentos distintos, todos recobertos por uma membrana de poliéster resistente e leve. Esta escolha de material assegura a flexibilidade necessária durante os ciclos de batimento, mimetizando a elasticidade natural das penas e pele de animais voadores.
Mecanismos avançados de desacoplamento foram integrados à estrutura, permitindo variações independentes nos movimentos de dobra e varredura. Essa característica cria planos de golpe inclinados, uma técnica aerodinâmica observada em aves durante o voo lento, essencial para a sustentação sem alta velocidade.
Dinâmica do ciclo FSF e controle de voo
O funcionamento do robô baseia-se no ciclo “flap-sweep-fold” (bater, varrer e dobrar), que combina três ações biomecânicas essenciais em cada movimento das asas. Durante a fase de descida da asa (downstroke), o movimento ventral anterior é responsável por gerar a maior parte da força de sustentação necessária para manter o robô no ar. Em contrapartida, o movimento de subida (upstroke) é realizado com as asas recolhidas, uma estratégia inteligente para minimizar a resistência aerodinâmica e conservar energia.
A varredura das asas pode variar entre 5 e 25 graus, o que permite modular o momento de arfagem de maneira controlada e precisa. Amplitudes maiores de varredura demonstraram fortalecer o vórtice de borda de ataque, um fenômeno fluido-dinâmico que melhora significativamente o desempenho da aeronave em baixas velocidades. Além disso, a dobra das asas contribui para a estabilidade nas fases inativas do ciclo, proporcionando a capacidade de realizar manobras de pairar (hovering) e transições suaves para o voo direcionado.
Validação experimental e simulações
Para comprovar a teoria por trás do design, foram realizados experimentos em túnel de vento aberto, avaliando o protótipo em velocidades que variaram de zero a 7 metros por segundo. As medições, capturadas por uma célula de carga de seis componentes, registraram um aumento consistente na sustentação média conforme a amplitude de varredura era ampliada.
O empuxo líquido do dispositivo manteve-se estável em diferentes frequências de batimento, validando a robustez do motor e do mecanismo de transmissão. Observou-se também que o momento de arfagem tornou-se positivo em velocidades mais elevadas, indicando um controle longitudinal adequado.
Os resultados obtidos apresentaram desvios padrão reduzidos, o que confirma a repetibilidade e a confiabilidade das medições realizadas pela equipe de pesquisa.
Análises computacionais avançadas, baseadas nas equações de Navier-Stokes, identificaram o fortalecimento do vórtice de borda de ataque nas configurações de varredura máxima. As simulações revelaram que o centro de pressão se deslocou anteriormente, ampliando o braço de momento aerodinâmico e explicando os ganhos de sustentação em voo lento.
Testes de autonomia e decolagem
A capacidade de decolagem autônoma foi testada através de modelos de simulação dinâmica que implementaram controle PID (Proporcional-Integral-Derivativo). Os ajustes na varredura das asas foram fundamentais para manter a estabilidade do pitch em situações de quase pairar, com velocidades abaixo de 3 metros por segundo. O sistema demonstrou controle proporcional às demandas em diferentes escalas, embora tenha sido identificada a necessidade de compensação em velocidades mais altas para evitar divergências na trajetória.
Em testes práticos de voo amarrado, realizados em um raio de 15 metros, o RoboFalcon 2.0 confirmou sua capacidade de decolar sem assistência externa. Com o centro de gravidade padrão, a trajetória seguiu um padrão em forma de “S”, alcançando uma velocidade máxima de 4 metros por segundo a uma frequência de 7 Hz. Ajustes anteriores no centro de gravidade permitiram uma aceleração ainda maior, atingindo até 6 metros por segundo sem apresentar instabilidade de pitch, com um consumo de potência girando em torno de 400 watts durante as manobras mais intensas.
Evolução tecnológica e contexto institucional
Diferentemente do modelo apresentado em 2021, que estava restrito ao voo de cruzeiro, a versão 2.0 incorpora reconfigurações específicas para operações em baixa velocidade. Enquanto designs inspirados em insetos geralmente utilizam graus de liberdade únicos, o RoboFalcon segue padrões observados em vertebrados, oferecendo uma complexidade biomecânica superior. O novo protótipo aborda limitações históricas ao coordenar fases ativas e inativas de forma integrada, tornando a abordagem viável para futuras aplicações práticas, apesar dos desafios de eficiência energética.
A pesquisa, conduzida na província de Shaanxi, reforça a posição da Northwestern Polytechnical University como uma referência global em robótica biomimética aérea. A equipe responsável evoluiu mecanismos de protótipos anteriores, integrando componentes mecânicos e eletrônicos de ponta. Os resultados obtidos abrem perspectivas promissoras para futuras melhorias na autonomia e na eficiência de voo de drones bioinspirados.